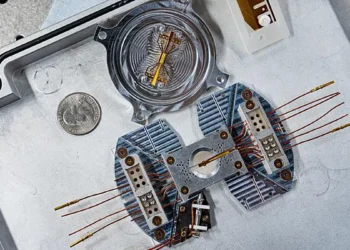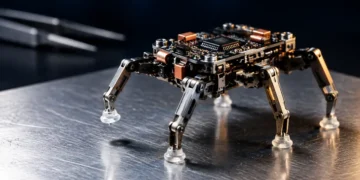

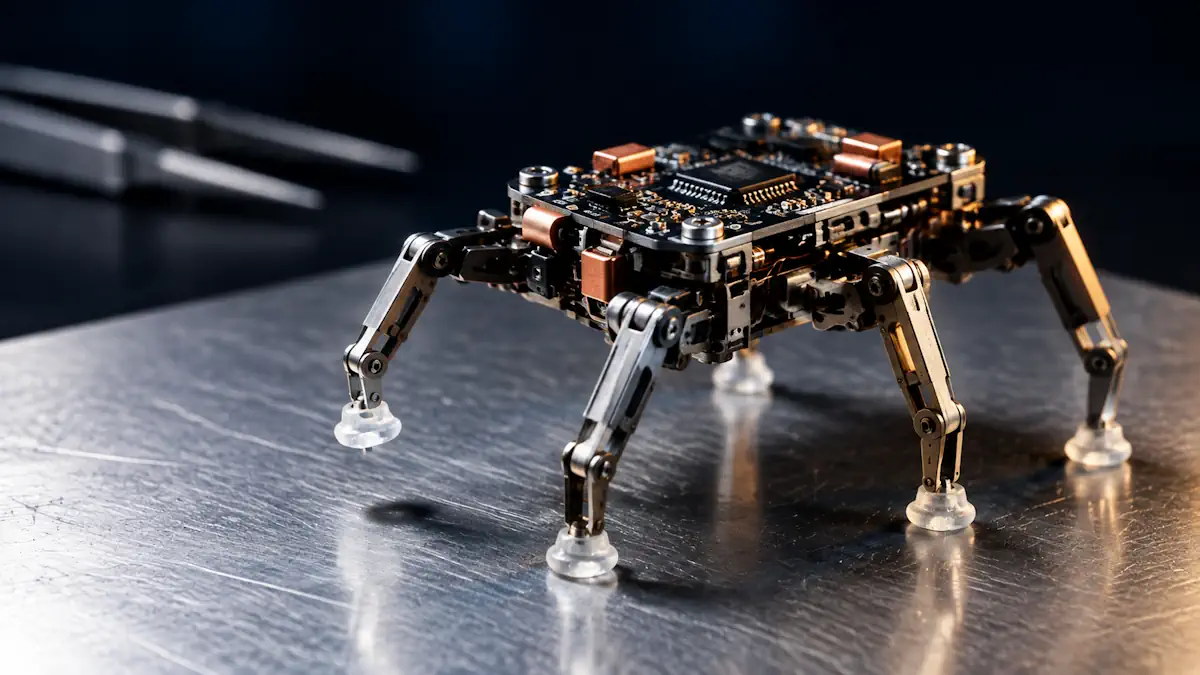
Un microrobot de l’Université Fudan tire son énergie du contact de ses pieds avec un substrat actif, comme le zinc ou l’aluminium, en exploitant l’humidité et l’oxygène de l’air. Leur prouesse de laboratoire explore une autre manière d’alimenter les machines, sans démontrer encore leur capacité à fonctionner durablement sur le terrain.
📌 L’essentiel en 3 points
- Une membrane de polyacrylate de potassium, associée à un film de platine et de carbone, produit du courant au contact de substrats actifs comme le zinc ou l’aluminium.
- Le microrobot de Fudan a effectué plus de 10 000 pas en laboratoire.
- Le système fonctionne même sous une faible humidité ambiante, mais ne produit pas d’électricité sur le plastique, le verre ou la terre.
Une membrane électrochimique
L’astuce repose sur une membrane polymère extrêmement fine, à base de polyacrylate de potassium. Le matériau superabsorbant, utilisé notamment dans des gels agricoles, forme ici une matrice qui retient l’eau et facilite le déplacement des ions. Il ne faut pas le confondre avec le polyacrylate de sodium couramment associé aux couches.
Polymérisée directement sur le pied du robot, la peau peut être miniaturisée jusqu’à une surface d’environ un millimètre carré. Les indications d’épaisseur montrent une valeur minimale de 135 micromètres.
Au contact d’un substrat actif, comme le zinc, l’aluminium ou le silicium, le système produit de l’électricité par réaction électrochimique. Le matériau sous le pied cède des électrons, tandis qu’un film de platine et de carbone permet la réaction impliquant l’oxygène et l’humidité de l’air. C’est le gel qui joue le rôle d’électrolyte, et non l’humidité ambiante à elle seule. Les chercheurs rapportent une puissance atteignant 133 milliwatts par centimètre carré sur le zinc et 103 milliwatts par centimètre carré sur l’aluminium.
Chaque contact avec une surface compatible devient ainsi une occasion de produire du courant. Mais une simple couche de polymère ne suffit pas : le film de platine et de carbone participe lui aussi au fonctionnement. Le démonstrateur intègre également un petit supercondensateur pour franchir les zones où le substrat ne permet pas la production d’électricité.
Présentée dans National Science Review, la technologie ne transforme donc pas littéralement le sol en batterie. Elle exploite une réaction entre le dispositif, le matériau rencontré et les constituants de l’air. Le support fournit les électrons nécessaires à la production de courant.
Un fossé entre fantasme et réalité
Le dispositif de Fudan n’a rien d’un humanoïde industriel autonome prêt à arpenter les villes. Il s’agit d’un microrobot de laboratoire, dont les essais ont néanmoins dépassé la simple démonstration de quelques pas. L’étude rapporte plus de 10 000 pas alimentés par cette membrane.
La membrane doit conserver de l’eau pour fonctionner, mais cela ne réserve pas son utilisation aux surfaces mouillées. À 20% d’humidité relative, elle conserve l’essentiel de son eau et produit encore du courant après 48 heures. Son fonctionnement a également été testé entre −20 °C et 80 °C. Présenter l’humidité comme un obstacle imposant systématiquement un environnement détrempé serait donc trompeur.
La nature du support constitue une contrainte plus directe. Le zinc, l’aluminium et les autres substrats actifs ne se trouvent pas sous tous les pieds. Sur le plastique, le verre ou la terre, cette production de courant ne fonctionne pas. Le supercondensateur peut permettre de franchir une interruption du support actif, sans rendre le robot indépendant de son environnement.
Il faut aussi distinguer la production d’électricité de son stockage. Lorsque le pied quitte un substrat compatible, la réaction ne fournit plus de courant. Cela ne signifie pas que tous les circuits s’arrêtent instantanément, puisque le supercondensateur peut prendre temporairement le relais.
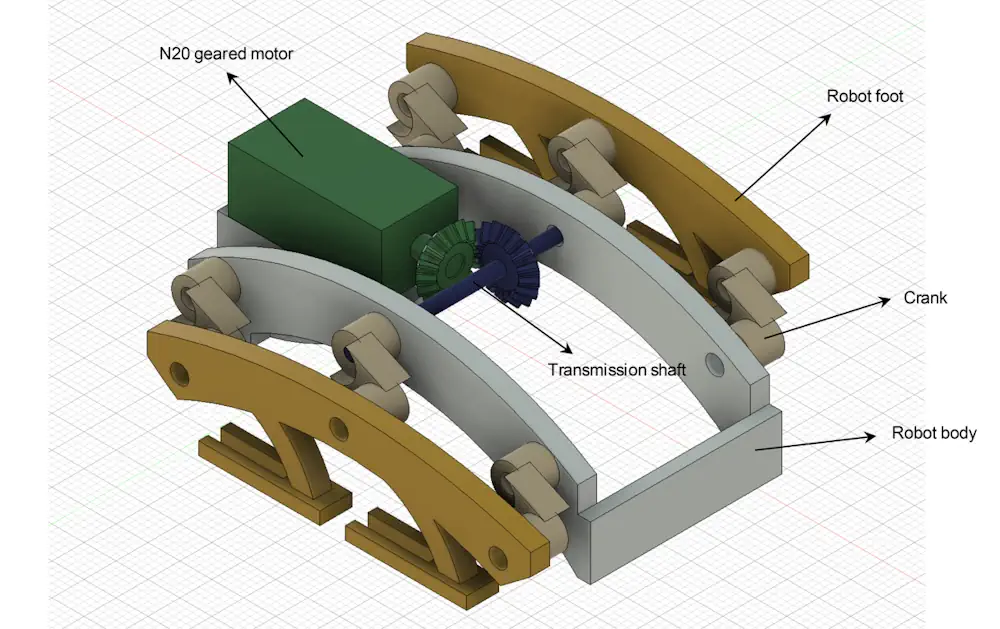
Les principales pièces du microrobot ont été fabriquées par impression 3D, notamment deux pieds, six manivelles et un
corps de robot (distingués par des couleurs différentes sur la figure S23), les manivelles, les pieds et le corps du robot étant
reliés par des vis à gradins ; les manivelles et l’arbre d’entraînement sont reliés de manière rigide ; l’arbre d’entraînement est entraîné par un
moteur à engrenages N20 via une paire d’engrenages coniques. Le réglage de l’angle de la manivelle et la mise des pieds du robot dans un
mouvement de va-et-vient, à la manière des pédales d’un vélo, permettent au microrobot d’avancer pendant son fonctionnement.
Vers une robotique affranchie des batteries
L’intérêt de cette approche tient à la possibilité de puiser une partie de l’énergie dans l’environnement immédiat, plutôt que de tout transporter dans une batterie principale. Les contextes évoqués comprennent des tuyaux, des bâtiments ou des salles machines où des matériaux compatibles pourraient être présents. Il ne s’agit pas, à ce stade, de robots capables de se recharger sur n’importe quel sol métallique humide.
Les essais sur plusieurs substrats, en pente et sur une large plage de températures donnent déjà des indications sur les possibilités du système. Les plus de 10 000 pas constituent aussi une première épreuve de fonctionnement mécanique. Les résultats obtenus restent toutefois des validations de laboratoire, pas une démonstration de fiabilité dans un entrepôt ou sur une infrastructure réelle.