
À travers le « Pathfinder Challenge », le Conseil européen de l’innovation soutient des technologies révolutionnaires à fort potentiel de transformation. La concurrence pour l’obtention des financements est toutefois extrêmement rude. Dans le cadre de l’EIC Pathfinder Challenge « Vers des collectifs de robots autonomes accomplissant des tâches collaboratives dans des environnements de construction dynamiques et non structurés », l’Université de Stuttgart a obtenu en 2026 un financement pour deux projets lauréats : SCALAR et COBRAS. Les deux projets sont coordonnés par l’Institute for Computational Design and Construction (ICD) et recevront chacun environ 4 millions d’euros de financement.
« Ce double succès extraordinaire souligne la position de premier plan occupée par l’Université de Stuttgart à l’échelle internationale dans les domaines de l’architecture, de l’ingénierie et de la construction (AEC). Dans le même temps, ces nouveaux projets renforcent notre visibilité mondiale en tant que pôle de recherche dédié à la transformation numérique de l’industrie de la construction », déclare le professeur Achim Menges, directeur de l’Institute for Computational Design and Construction (ICD) de l’Université de Stuttgart.
Menges est également porte-parole du cluster d’excellence IntCDC de Stuttgart, auquel SCALAR et COBRAS sont rattachés. Les deux projets portent sur des systèmes multi-robots autonomes pour les chantiers de construction. Les recherches débuteront en novembre 2026. Les projets sont prévus pour durer trois ans.
Besoin urgent : plus de productivité et de durabilité dans l’industrie de la construction
La demande mondiale en logements, bâtiments et infrastructures ne cesse d’augmenter. Pour y répondre, la construction devrait connaître une croissance importante et s’effectuer plus rapidement – mais la pénurie de main-d’œuvre rend cela de plus en plus difficile. SCALAR et COBRAS visent à accroître la productivité de l’industrie de la construction grâce à la robotique autonome. En outre, les chercheurs voient dans la robotique un fer de lance pour des méthodes de construction économes en ressources et circulaires.
La robotique au sein d’une approche globale et intégrée
Les deux projets lauréats de l’EIC s’appuient sur une approche de recherche que l’Université de Stuttgart – et l’ICD en particulier – développe depuis de nombreuses années. « Dans le cluster d’excellence IntCDC, nous ne considérons pas la robotique de manière isolée. Pour rendre l’industrie de la construction apte à affronter l’avenir, nous considérons la conception, la planification, les matériaux, la fabrication des composants, le chantier et la robotique comme les éléments d’un système intégré », explique Menges.
Les chercheurs de Stuttgart nomment leur nouvelle approche « co-design », dans laquelle l’architecture, l’ingénierie, la robotique, l’informatique et d’autres disciplines travaillent en étroite collaboration. Au moyen de cette approche de co-design, SCALAR et COBRAS explorent chacun différents domaines d’application des systèmes robotiques collaboratifs sur les chantiers de construction.
SCALAR : des machines de construction et des robots autonomes travaillent en équipe
La construction modulaire à base de bois repose sur une matière première renouvelable et n’est pas seulement considérée comme une technologie d’avenir pour une plus grande durabilité, mais permet également une productivité accrue dans l’industrie de la construction.
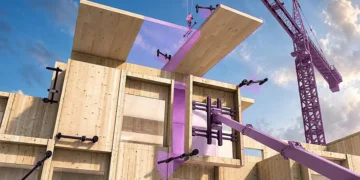
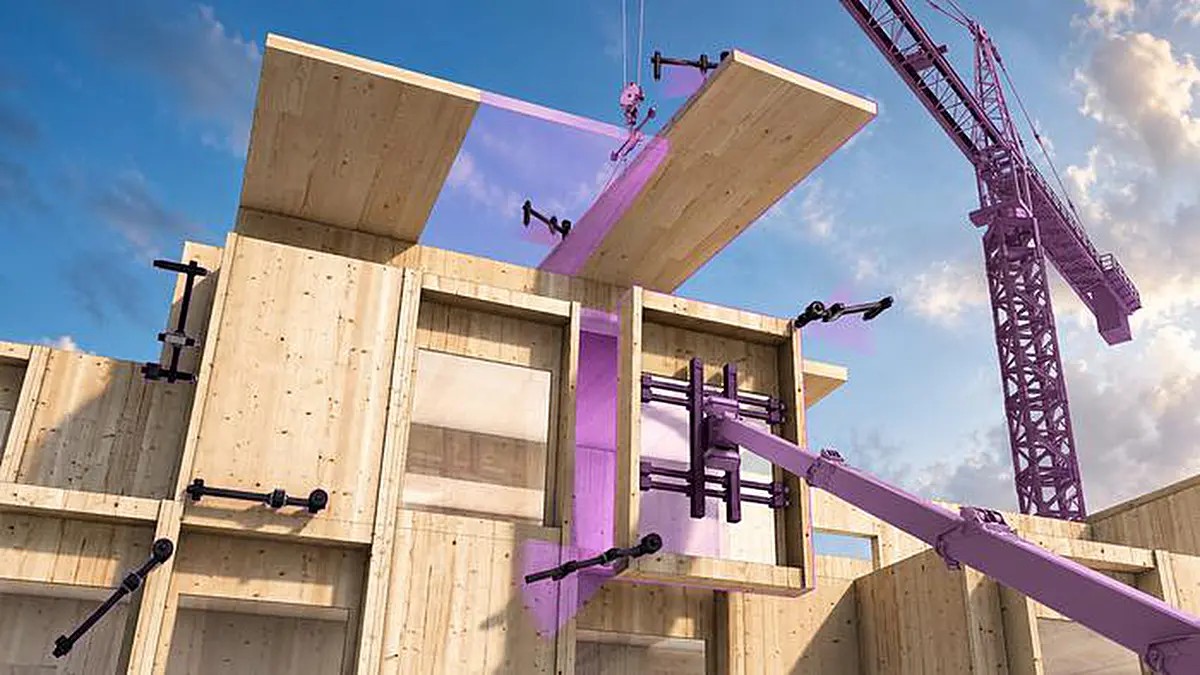
« Les composants modulaires en bois sont préfabriqués hors site, puis simplement assemblés sur place. Cela raccourcit considérablement le temps de construction », explique Nils Opgenorth, responsable de groupe de recherche à l’ICD. SCALAR vise à rendre la construction modulaire en bois encore plus efficace. « Nous développons un nouveau système de construction en bois doté d’assemblages universels et de processus de conception numérique. Pour le compléter, une plateforme robotique multi-échelle est en cours de développement – une flotte de machines de construction autonomes qui réalisent de manière autonome l’assemblage sur site des modules en bois. »
Ce qui rend ce système unique, c’est qu’il convient non seulement aux nouveaux projets de construction, mais aussi à la rénovation de bâtiments existants.
La plateforme robotique autonome repose sur une division du travail : des grues rééquipées prennent en charge le transport et le positionnement grossier, tandis que des robots mobiles s’occupent du travail de précision. Avant le début de la construction, l’ensemble du processus d’assemblage est simulé numériquement dans un environnement virtuel. Sur place, un système de commande numérique assure la coordination en temps réel et garantit la sécurité. Le développement de technologies de capteurs robustes, capables de résister à la poussière, aux salissures et aux conditions d’éclairage difficiles des chantiers de construction, jouera également un rôle clé.
Outre l’ICD, l’Institute for System Dynamics (ISYS) de l’Université de Stuttgart participe également à SCALAR. Parmi les partenaires externes figurent l’Austrian Institute of Technology ainsi que les entreprises de grues Liebherr et Jekko.
COBRAS : un essaim de robots intelligent pour des structures légères circulaires
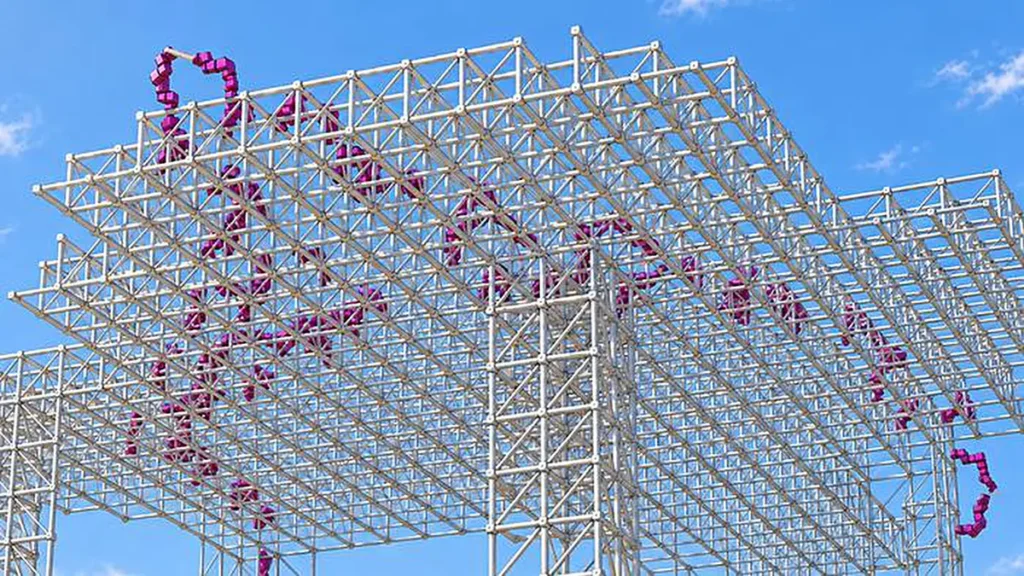
Les structures spatiales sont des systèmes constructifs très économes en matériaux. Grâce à leur conception modulaire, elles permettent de réaliser de grandes portées avec un usage minimal de matière et rendent possibles le démontage complet et la réutilisation. Leur emploi est toutefois resté limité jusqu’à présent. « Le processus d’assemblage complexe, qui fait intervenir de nombreux composants individuels, rend la construction très laborieuse. Notre objectif est de transformer fondamentalement ce processus à l’aide d’essaims de robots autonomes », explique Samuel Leder, responsable de groupe de recherche à l’ICD.
L’équipe de recherche de COBRAS vise à développer des robots mobiles à propulsion électrique capables d’assembler des structures spatiales de manière autonome. L’idée : plusieurs petits robots travaillent ensemble en équipe et coordonnent leurs actions de façon autonome et dynamique grâce à l’intelligence d’essaim – sans aucun contrôle centralisé. Tous les robots de l’essaim sont identiques. Cela présente plusieurs avantages : selon l’ampleur du projet de construction, le nombre de robots peut être ajusté de manière flexible. Si un robot nécessite une maintenance, le processus de fabrication peut se poursuivre sans interruption avec les autres robots.
Parallèlement, le projet COBRAS se concentre sur l’optimisation des systèmes constructifs eux-mêmes. À l’aide de méthodes numériques, l’objectif est de minimiser la consommation de matériaux et de maximiser les performances structurelles. Comme pour SCALAR, il est prévu de développer un système modulaire spécialement conçu pour l’assemblage et le démontage robotisés. Cela permet de réutiliser entièrement les composants et d’adapter les systèmes constructifs à de nouvelles exigences ou à de nouveaux emplacements – une étape importante vers la construction circulaire.
Outre l’ICD, l’Institute for Structural Engineering and Structural Design (ITKE) de l’Université de Stuttgart, le Reconfigurable Robotics Lab (RRL) de l’École polytechnique fédérale de Lausanne (EPFL) et l’Artificial Intelligence Research Lab (IRIDIA) de l’Université libre de Bruxelles participent à COBRAS.
Le programme EIC Pathfinder
L’EIC Pathfinder est un programme de financement relevant d’« Horizon Europe ». À travers « Pathfinder », le Conseil européen de l’innovation soutient des projets de recherche visionnaires portant sur des technologies radicalement nouvelles dans quatre domaines d’avenir stratégiques. Au total, 93 projets se sont portés candidats pour le challenge intitulé « Vers des collectifs de robots autonomes réalisant des tâches collaboratives dans des environnements de construction dynamiques et non structurés ». Huit d’entre eux ont été retenus pour un financement, dont les projets SCALAR et COBRAS.