
Alors que nos ciels se remplissent de plus en plus de drones qui bourdonnent, planent et volètent, accordez une pensée au modeste robot sauteur.
Le saut, mode de locomotion répandu chez les insectes et les amphibiens, est près de deux ordres de grandeur plus économe en énergie que le vol. Contrairement à un moustique qui doit dépenser sans cesse de l’énergie pour se maintenir en l’air, une puce ne fait de l’exercice que lorsqu’elle saute. Ces économies pourraient aussi être payantes dans le monde de la robotique : un groupe de petits robots sauteurs simples pourrait explorer un site bien plus économiquement que des drones volants. Ces robots pourraient détecter des fuites de gaz dans une raffinerie, surveiller la consommation d’eau et d’engrais dans une ferme, ou même explorer d’autres planètes.
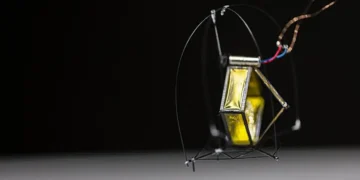
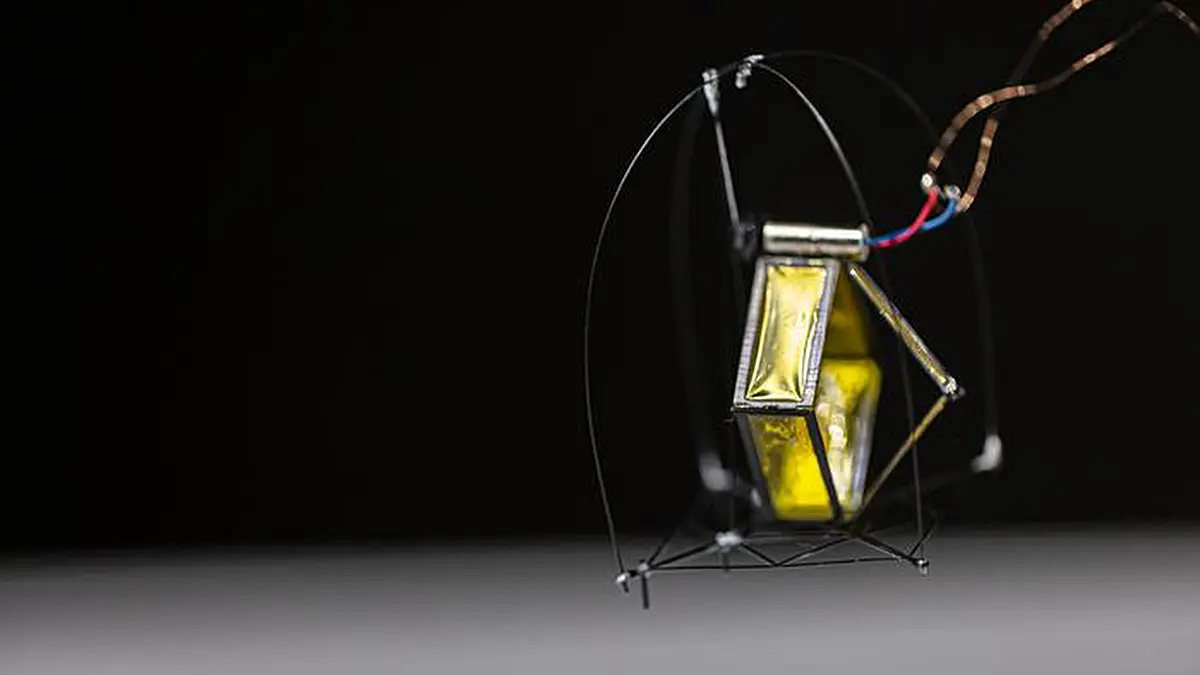
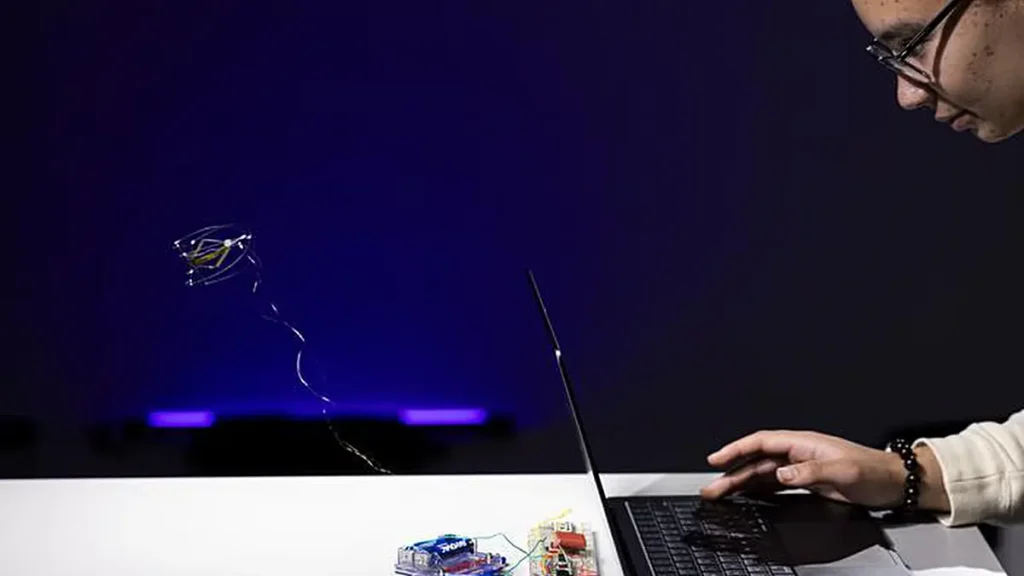
Dans cette optique, des ingénieurs de l’université de Washington ont créé DirectHop, un robot d’environ 1 gramme capable d’effectuer plusieurs sauts successifs et de sauter assez haut pour franchir une marche d’escalier standard. Le robot utilise un minuscule moteur électrique et trois pattes pliantes pour se propulser à une hauteur de saut déterminée avec une précision d’un centimètre. Après son atterrissage, DirectHop peut s’agiter pour se redresser, puis se préparer à un nouveau saut.
Le prototype, qui tient dans la paume d’une main, représente plusieurs étapes sur la voie d’un robot sauteur autonome capable de parcourir des environnements variés.
« À mon sens, les trois défis les plus difficiles pour les robots sauteurs sont la capacité de faire varier la longueur du saut, de se redresser et de se recharger pour effectuer plusieurs sauts », a déclaré l’auteur principal Sawyer Fuller, professeur associé de génie mécanique à l’UW. « DirectHop franchit ces trois obstacles grâce à une conception totalement nouvelle, et nous sommes bien sur la voie de relever d’autres défis comme l’alimentation embarquée, le pilotage et la navigation. »
La plupart des robots sauteurs sont inspirés d’insectes comme les puces, qui sont littéralement chargées à ressort. Les puces compriment puis relâchent certaines parties de leur exosquelette pour se propulser à des distances représentant 50 fois leur propre hauteur. Les robots qui utilisent des ressorts et des loquets à la manière des puces peuvent eux aussi parcourir des distances impressionnantes, mais ils n’ont aucun moyen simple de calibrer la distance de saut — la décharge d’un ressort est une action « tout ou rien », a expliqué Fuller. En outre, les ressorts et les loquets sont des mécanismes complexes, difficiles à fabriquer et à faire fonctionner à petite échelle.
La solution de DirectHop à ces problèmes consiste à abandonner totalement le ressort.
« Nous avons constaté qu’un très petit moteur électrique peut accélérer assez vite pour alimenter directement un saut, de la même manière que les muscles des pattes d’une grenouille propulsent directement son bond », a déclaré le premier auteur Hanquan (John) Wang, assistant de recherche diplômé en génie mécanique à l’UW. « Nous avons aussi découvert qu’en ajustant le courant envoyé au moteur, nous pouvions faire sauter le robot à des distances précises. »
Le robot lui-même se compose d’un minuscule moteur électrique relié à une tour par un morceau de fil de pêche. Lorsque le moteur accélère, il enroule rapidement le fil et se hisse le long de la tour, entraînant le reste du robot dans les airs. À mesure que le moteur monte, trois pattes articulées se déploient pour maintenir le moteur aligné avec le pied du robot.
Comme le robot a tendance à culbuter en l’air, les chercheurs ont intégré une cage de protection pour le soutenir lorsqu’il retombe sur le flanc. À partir de là, l’équipe a pu le redresser dans 90 % des cas en renvoyant le moteur vers le bas de la tour, ce qui déplace le centre de gravité du robot et le fait rouler de nouveau sur son pied, le préparant à un autre saut.
La conception s’inspire des tortues-boîtes, qui peuvent se remettre debout en s’aidant d’une carapace de forme similaire.
Le prototype actuel présente des limites notables. L’alimentation se fait par câbles, et il n’a aucun moyen de se diriger ou de s’orienter au-delà de contorsions aléatoires. Wang et Fuller travaillent toutefois à des solutions : des cellules solaires embarquées et une batterie pour l’alimentation, un moteur vibrant pour faire tourner le robot sur place, de minuscules pieds rétractables pour ajuster l’angle du saut, et une caméra et une électronique embarquées pour la navigation.
« L’un de nos objectifs est la montée d’escaliers entièrement autonome », a déclaré Fuller. « Une caméra observe la marche, le processeur détermine à quelle hauteur le robot doit sauter, celui-ci se dirige vers la position voulue, saute, se redresse, se dirige de nouveau et recommence. Il combine des capteurs et des actions simples pour accomplir une tâche complexe. »
Wang estime qu’il est raisonnable d’imaginer produire un robot DirectHop entièrement équipé pour environ 10 dollars, tant les composants individuels sont petits et bon marché. À ce prix, ces robots pourraient être extrêmement utiles comme complément semi-jetable à des robots plus grands, plus performants et plus coûteux.
« Nous pourrions envoyer 100, voire 1 000 de ces robots sur le terrain », a déclaré Wang. « Si certains sont perdus ou mis hors service, ce n’est pas vraiment un échec. Leur équipe peut accomplir la tâche. »
Yash Talwekar, assistant de recherche en génie mécanique à l’UW, est coauteur.
Fuller et son équipe présenteront DirectHop le 30 septembre à l’International Conference on Intelligent Robots and Systems. L’article en PDF est disponible ici.
Source : Washingthon U