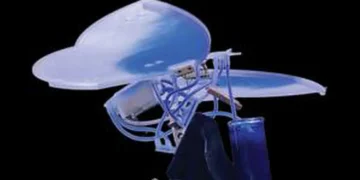

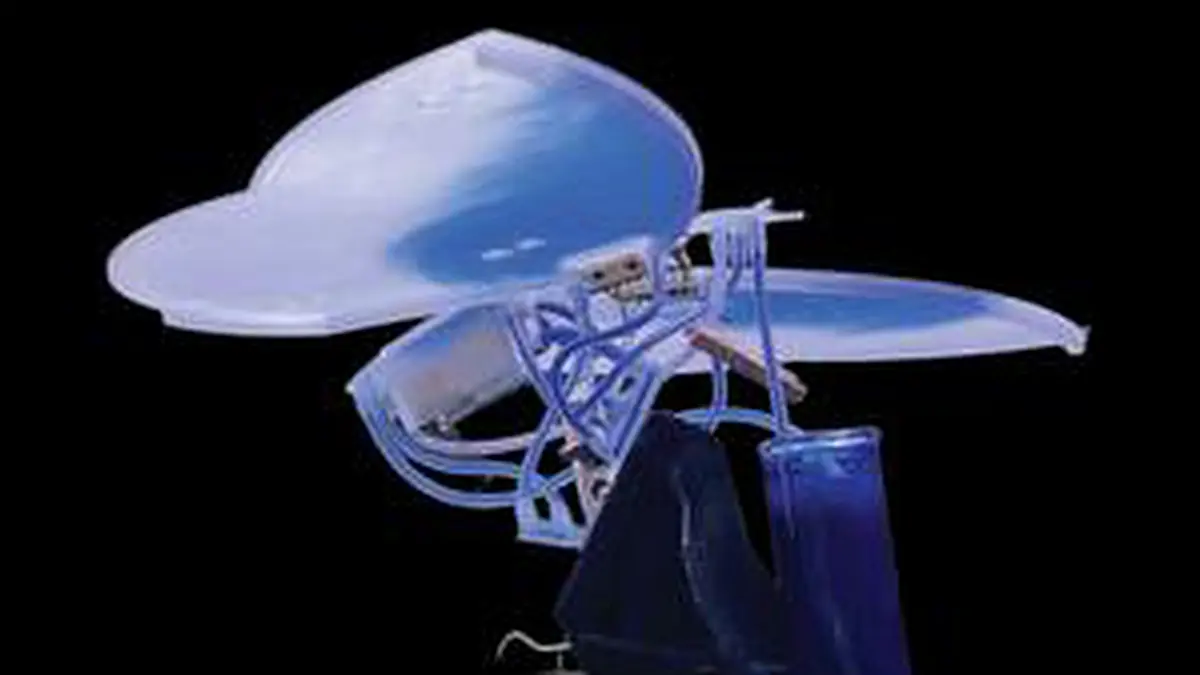
Un robot en forme de papillon de nuit a utilisé un système circulatoire artificiel pour acheminer des briques chimiques élémentaires à travers son corps et faire pousser un capteur de lumière là où la lumière UV frappait.
Le cerveau d’un robot ne peut faire que ce que son corps lui permet. Les robots sont de plus en plus envoyés dans des endroits que personne ne peut entièrement cartographier à l’avance, tels que des bâtiments effondrés, des forêts, les profondeurs marines ou d’autres planètes. Pourtant, leur matériel est figé en usine : chaque capteur doit être mis en place avant que le robot ne quitte le laboratoire, sur la base d’une conjecture de ce qu’il rencontrera. L’état de l’art actuel est un algorithme adaptatif dans un contrôleur centralisé, mais cela ne compense pas pleinement un corps de robot mal adapté à un environnement inattendu. Une solution possible consiste à créer de nouveaux composants à mesure que la situation évolue, renforçant ainsi l’adaptabilité du robot.
Construire un nouveau composant de toutes pièces requiert deux choses : des briques élémentaires adaptées, et un moyen de les acheminer au bon endroit au bon moment. La nature résout ces deux problèmes grâce à la circulation : le sang ou l’hémolymphe transporte des briques élémentaires dans tout le corps, garantissant que chaque organe a accès à de nouveaux matériaux et peut se défaire de ceux utilisés au besoin.
Des chercheurs de l’Université de Tartu en Estonie et de l’Institut italien de technologie ont entrepris de donner à un robot la même capacité. « Je travaille à doter les robots d’un système circulatoire, afin qu’ils puissent transporter des briques élémentaires moléculaires à travers tout le corps et créer le matériel dont ils ont besoin, sur place, là et quand c’est nécessaire », déclare la première auteure Kadri-Ann Pankratov.
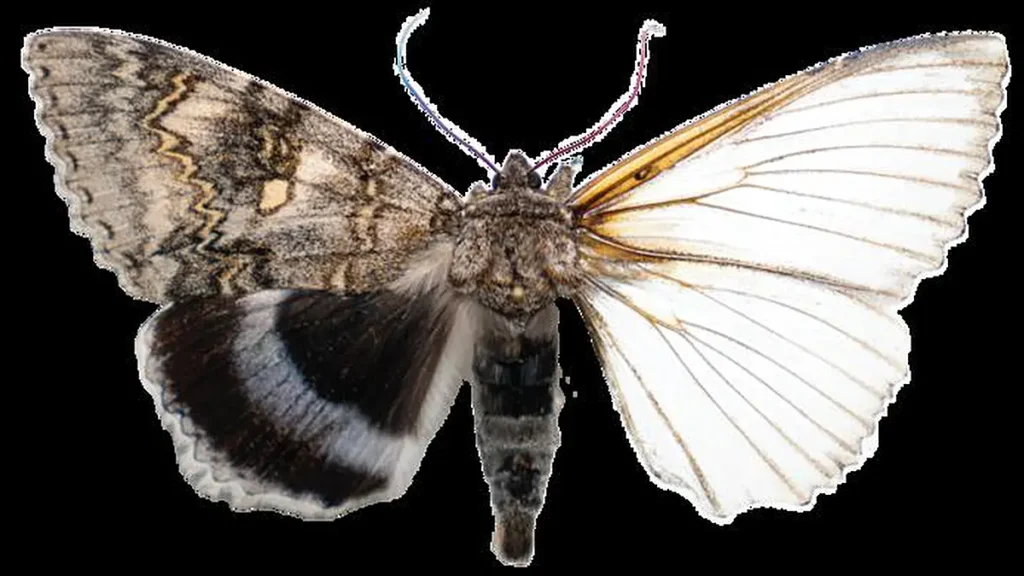
L’équipe a emprunté son plan de conception aux papillons de nuit. Comme les autres insectes, ceux-ci possèdent un système circulatoire ouvert : un vaisseau pulsatile brasse l’hémolymphe, le sang de l’insecte, qui suit vaguement quelques canaux mais se contente le plus souvent de baigner les organes à l’intérieur de l’exosquelette. « Cela rend l’architecture plus simple. On peut se concentrer sur le contenu du fluide au lieu d’optimiser son écoulement », explique Pankratov.
Les ailes des insectes sont aussi des structures vivantes remplies d’hémolymphe, et leur forme presque plate permet au fluide de s’écouler dans un seul plan, ce qui maintient la plomberie du robot simple. Comme modèle, les chercheurs ont utilisé la Découpure (Catocala fraxini), l’un des plus grands papillons de nuit d’Estonie, avec des spécimens fournis par des collègues de l’Institut d’écologie et des sciences de la Terre de l’Université de Tartu.
Le corps du robot a été imprimé en 3D dans un plastique transparent (PETG) et fonctionne à deux échelles. Des « veines » d’un millimètre de large transportent le fluide à travers des ailes de 86 centimètres carrés chacune, tandis que les espaces entre les lignes imprimées forment un réseau dense de microcanaux depuis lesquels le liquide imprègne environ 10 micromètres du plastique lui-même. Une seule pompe à commande en boucle ouverte remplit l’ensemble du corps avec environ 3 millilitres de liquide.
Pour fabriquer un capteur, l’équipe a pompé une « hémolymphe artificielle » dans ces veines : un mélange de pyrrole, d’un initiateur activé par la lumière et d’un additif à base de cellulose. Partout où une lumière UV éclairait ensuite le corps pendant environ une minute, le pyrrole à l’intérieur du plastique se transformait en polypyrrole, un polymère électroconducteur. La synthèse d’un nouveau capteur était également visible à l’œil, le corps translucide devenant noir. Ailleurs, il restait inchangé. À l’aide d’un pochoir, l’équipe pouvait dessiner des motifs de capteurs avec une précision de 0,3 millimètre.
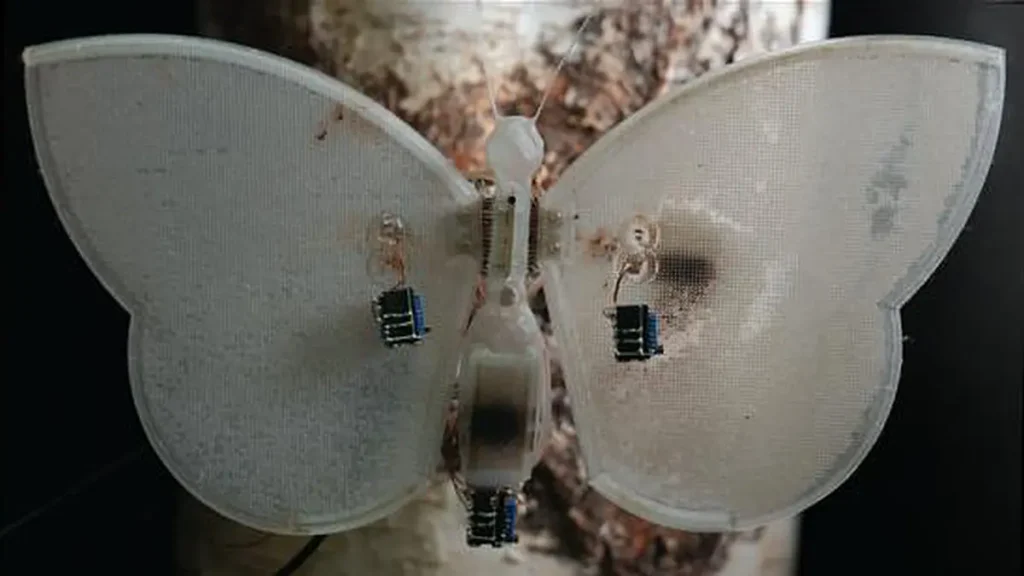
Le nouveau matériau fonctionne comme un récepteur UV : lorsqu’une lumière UV le frappe, sa résistance électrique chute brièvement. Avant que le capteur ne soit cultivé, le robot ne réagissait pas du tout aux UV. Ensuite, un petit microcontrôleur embarqué détectait le changement et faisait battre les ailes du robot, actionnées par un fil à mémoire de forme, ou clignoter une LED. Le robot fermait ainsi une boucle perception-réaction avec du matériel dont il ne disposait pas au moment de sa construction. « Il ne s’agit pas de ressusciter une capacité perdue, comme le fait un lézard qui repousse sa queue, mais de créer une partie du corps totalement nouvelle, jusqu’alors inexistante, dans le robot », affirme Pankratov.
Pourquoi faire pousser un capteur plutôt que d’en installer un ? « On peut bien sûr utiliser une photodiode toute faite, mais il faut alors savoir assez précisément où la placer. Cela peut être difficile à connaître à l’avance, à mesure que les robots s’aventurent dans des environnements plus dangereux et plus compliqués », explique Pankratov. « Faire pousser le récepteur sur place signifie que l’environnement lui-même peut façonner le robot, en fonction de ce qui se passe réellement à ce moment-là. »
Un constat était inattendu. Le capteur ne se comportait pas comme un composant constant calibré en usine : à chaque exposition, il gagnait en sensibilité, le pyrrole résiduel continuant de se polymériser. « Ce n’était pas prévu, mais il est très logique que cela arrive. La conductance continuait de changer dans une seule direction, il était donc clair qu’il se passait quelque chose au-delà d’une dérive ordinaire », explique Pankratov. Les auteurs y voient une forme de mémoire du matériau : la structure du capteur devient la trace de ce que le robot a vécu. Les capteurs fonctionnaient toujours après plus de quatre mois de stockage.
Ces travaux suggèrent de nouvelles voies pour donner à l’incarnation physique, qui travaille en étroite collaboration avec un contrôleur centralisé, davantage d’autonomie. Le fait d’installer un nouveau capteur, sa position, le moment de son installation et même sa sensibilité ont tous été déterminés par l’interaction entre un corps préparé et son environnement, et non prémédités. Le papillon conserve toutefois un levier important pour contrôler son comportement : le moment et la manière de préparer le corps aux rencontres avec l’environnement. Le choix du produit chimique à diffuser dans le système circulatoire détermine également le type de réponse lors d’une rencontre. Cela rejoint les systèmes circulatoires naturels : par exemple, dans une situation de stress, le cerveau de l’insecte peut déclencher la libération d’octopamine dans le système circulatoire, modifiant l’état de préparation du corps face à de nouvelles rencontres environnementales.
L’étude est une preuve de concept avec des limites claires. Elle démontre une seule voie chimique prédéterminée, et la synthèse est irréversible. Dans les expériences, les chercheurs décidaient quand remplir les veines, et un pochoir, plutôt que l’environnement naturel, décidait où se formait le capteur. La lumière qui a créé le capteur était aussi le signal qu’il a ensuite détecté, bien que les auteurs fassent valoir que l’approche s’étend à d’autres produits chimiques et à d’autres déclencheurs. Pankratov situe la principale question ouverte ailleurs : « Pour l’instant, l’intelligence centrale du robot savait quel composant allait arriver. Comment faire pour que ce ne soit pas prédéterminé ? Nous n’avons pas encore, en biologie, de bonne source d’inspiration à cet égard. »
L’équipe s’attend à ce que la boîte à outils s’étoffe. Le polypyrrole, à lui seul, peut être ajusté pour assurer une protection contre la corrosion, un blindage électromagnétique ou une interface avec les tissus vivants, et les mêmes veines peuvent transporter bien d’autres produits chimiques dissous ou dispersés, éventuellement réversibles. « Dans dix ans, j’espère que le sang artificiel de robot et les systèmes circulatoires seront un choix évident pour certaines applications, avec plusieurs systèmes de matériaux constituant l’état de l’art », espère Pankratov. Elle imagine de tels robots œuvrant dans des habitats naturels.
Article : Receptogenesis in a Vascularized Robotic Embodiment – Journal : Advanced Science – Méthode : Experimental study – DOI : Lien vers l’étude
Source : Conseil estonien de la recherche