
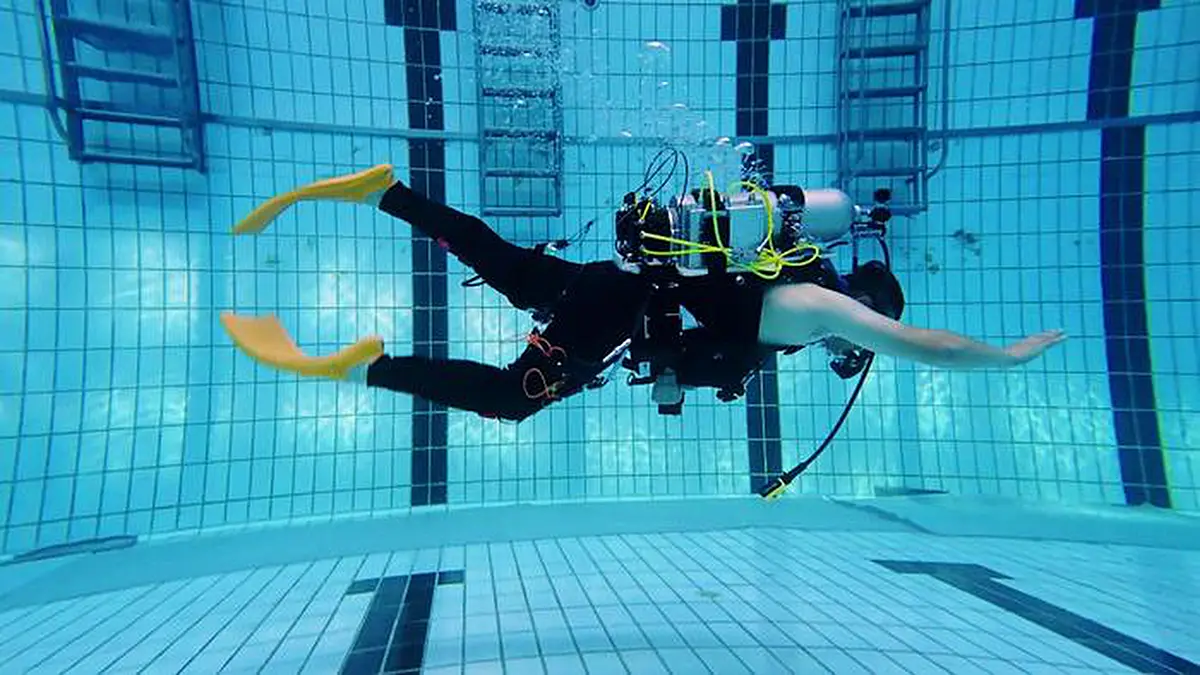
La plongée sous-marine impose de fortes contraintes au corps humain. Les plongeurs doivent constamment surmonter la résistance de l’eau tout en portant leur équipement de respiration et d’autres matériels, et leur temps passé sous l’eau est en fin de compte limité à la fois par leur endurance physique et par la quantité de gaz respirable qu’ils peuvent emporter.
Désormais, une équipe de chercheurs chinois dirigée par le professeur WU Xinyu au Shenzhen Institute of Advanced Technology (SIAT) de l’Académie chinoise des sciences (CAS) a développé des exosquelettes sous-marins portables susceptibles d’alléger cette charge. En assistant les mouvements des jambes des plongeurs, ces systèmes robotiques peuvent réduire l’effort physique tout en permettant aux plongeurs de conserver le contrôle de leurs mouvements et de leurs décisions et de percevoir directement leur environnement.
L’étude a été publiée sous la forme d’un article Focus dans Science Robotics le 21 octobre.
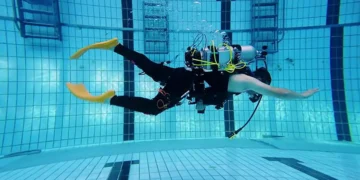
L’un des systèmes représentatifs de l’équipe est PEAKED, un exosuit de hanche souple destiné au milieu sous-marin, conçu pour assister à la fois la flexion et l’extension de la hanche. Le système prend en charge plusieurs schémas de mouvement sous-marins courants, notamment la nage en battements, la nage en grenouille et la marche sous-marine. Contrairement aux structures robotiques rigides, PEAKED utilise une conception souple qui permet des mouvements amples et naturels des membres inférieurs tout en apportant une assistance mécanique.
Dans des expériences antérieures menées sur des humains, PEAKED a réduit le volume minute respiratoire de 29,77 % lors de la nage en battements, de 25,70 % lors de la nage en grenouille et de 18,35 % lors de la marche sous-marine. Le volume minute respiratoire mesure le volume de gaz respiré par minute. Ces résultats suggèrent que les exosquelettes sous-marins pourraient réduire les besoins ventilatoires des plongeurs lors de différentes formes de locomotion sous-marine.
Les chercheurs soulignent également que les exosquelettes sous-marins ne peuvent pas simplement copier les conceptions développées pour la marche ou la course sur la terre ferme. La flottabilité réduit le besoin de supporter le poids du corps, tandis que la résistance de l’eau agit pendant la majeure partie du mouvement de la jambe. Cela rend l’assistance bidirectionnelle particulièrement importante lors des battements.
En conséquence, la structure du dispositif, les articulations assistées ainsi que le moment et la direction de l’assistance doivent tous être adaptés à des mouvements sous-marins spécifiques. Les systèmes pratiques doivent également fonctionner conjointement avec les bouteilles de plongée, le lest et les autres équipements de plongée, rester étanches sous pression et pouvoir être retirés rapidement en cas d’urgence.
Pour l’avenir, les chercheurs mettent en avant deux pistes prometteuses : l’assistance personnalisée et la stabilisation de la posture. Les futurs systèmes intégrant des avancées dans ces domaines pourraient ajuster automatiquement l’assistance aux différents plongeurs, aux schémas de mouvement et aux exigences des tâches, tout en aidant également à maintenir la stabilité du corps sous l’eau.
Selon les chercheurs, ces avancées potentielles pourraient aider à transformer les exosquelettes sous-marins, de simples dispositifs d’assistance, en systèmes portables intelligents qui aident les plongeurs à se déplacer plus efficacement et à accomplir des tâches sous-marines exigeantes avec moins d’effort physique.
Article : Reducing energy and air consumption in scuba diving with underwater exoskeletons – Journal : Science Robotics – DOI : Lien vers l’étude