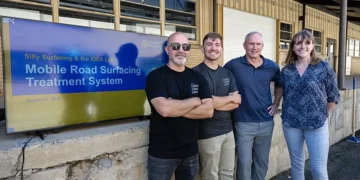

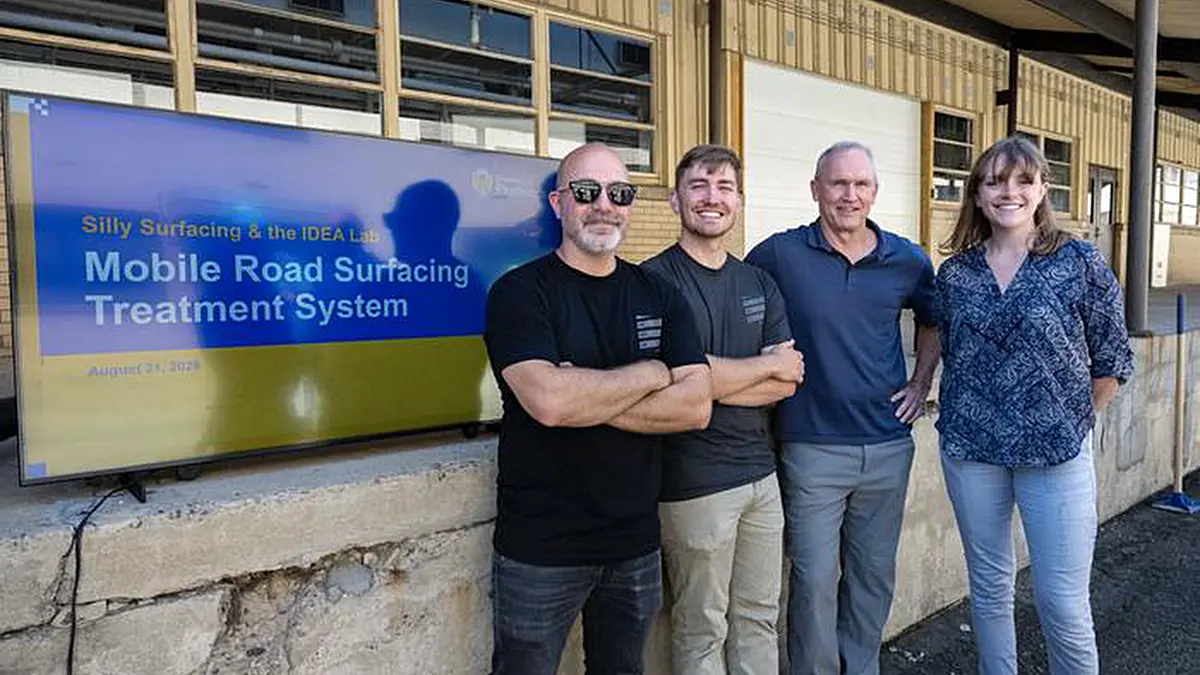
Pour les automobilistes de Pittsburgh, les responsables municipaux et les équipes de réparation, les nids-de-poule sont une source de frustration apparemment sans fin. Pour Keith et Lynda Giuliani et David Dietrich, cette frustration a fait naître une idée : Pittsburgh compte beaucoup de nids-de-poule, mais aussi une industrie robotique florissante et des universités dotées de solides programmes d’ingénierie. Pourraient-ils réunir les deux et construire un robot capable de reboucher les nids-de-poule ?
Pour le savoir, l’équipe a lancé la startup Silly Surfacing et, en 2024, a déposé une demande de brevet pour développer un système mobile de traitement de la surface des routes. L’entreprise a ensuite commencé à collaborer avec l’IDEA Lab de la Swanson School of Engineering de l’Université de Pittsburgh pour concevoir et prototyper ce robot de rebouchage des nids-de-poule. Avec le soutien de l’accélérateur technologique Innovation Works et de sa Robotics Factory, l’IDEA Lab a donné vie à la vision de l’entreprise.
Le vendredi 21 août, le robot de Silly Surfacing, dont le brevet est en cours d’homologation, a démontré sa capacité à scanner en 3D, cartographier et remplir un nid-de-poule à taille réelle. Cette démonstration a marqué une étape majeure vers la transformation de l’idée peu conventionnelle de l’entreprise en un outil pratique de réparation des routes.
« Les nids-de-poule causent des milliards de dollars de dommages dans le monde entier », a déclaré Lynda Giuliani, présidente de Silly Surfacing. « C’est ce qui nous a d’abord poussés à esquisser cette idée sur une serviette de cocktail. Nous avons été très fiers de la façon dont tout cela s’est concrétisé. »
De l’idée à la preuve de concept
En 2021, William (Buddy) Clark, professeur de génie mécanique et de science des matériaux et directeur du programme d’innovation et d’entrepreneuriat, a lancé l’IDEA Lab, un studio de conception et de prototypage au sein de la Swanson School. Aujourd’hui, le laboratoire est dirigé par Kevin Bell, professeur associé de bioingénierie, qui supervise ses travaux en mettant en relation étudiants, personnel et chercheurs, et en s’appuyant sur leur expertise et leur créativité pour concevoir et développer de nouveaux produits pour des clients externes et des chercheurs de Pitt.
Le laboratoire emploie de huit à douze stagiaires étudiants rémunérés qui travaillent à temps plein pendant les vacances d’été et à temps partiel lorsque les cours ont lieu. Ces étudiants acquièrent une expérience précieuse à chaque étape du processus de conception et de prototypage.
Lorsque Silly Surfacing a approché l’IDEA Lab pour développer un robot, l’équipe composée de Brandon Barber, coordinateur de la conception, de l’innovation et de la sensibilisation ; d’Amelia Gordon (BS MEMS ’22, MS BioE ’24), ingénieure de recherche ; et de Daniel Yates (BS MEMS ’19), ingénieur de recherche, ainsi que de 16 stagiaires étudiants, s’est attachée à comprendre le problème et à développer la technologie.
« Avant de construire quoi que ce soit, nous avons créé un rapport de développement de concept », a déclaré Yates. « Nos stagiaires étudiants ont cherché des réponses à des questions comme : comment déplacer au mieux l’asphalte ? Quel type de vision par ordinateur pourrions-nous utiliser ? De quel matériel aurions-nous besoin ? »
L’équipe s’est tournée vers Lev Khazanovich, professeur de génie civil, pour en savoir plus sur l’asphalte et les façons de réparer les nids-de-poule. Elle a sollicité Ahmed Dallal, professeur associé de génie électrique et informatique, pour des conseils sur la vision par ordinateur et les algorithmes d’apprentissage automatique. Un stagiaire a commencé à observer et à interroger les équipes qui réparent les rues de Pittsburgh.
Après avoir terminé leur rapport, l’IDEA Lab a développé une preuve de concept technique. « Nous voulions voir si nous pouvions essentiellement utiliser une grande imprimante 3D », a déclaré Yates. « Nous avons développé un système avec des pièces de portique à commande numérique, une buse motorisée qui pulvérise de l’eau, et de la vision par ordinateur. »
Construire un prototype à taille réelle
Forte d’une preuve de concept, Silly Surfacing a postulé au programme Accelerate de la Robotics Factory, qui offre aux startups un financement de 100 000 $ ainsi qu’un mentorat et l’accès à des laboratoires de pointe.
Grâce à cette subvention, l’entreprise a conclu un contrat avec l’IDEA Lab pour construire un prototype à taille réelle. « C’était une excellente occasion de mettre en relation l’IDEA Lab de Pitt et la Robotics Factory », a déclaré Keith Giuliani, fondateur et PDG de Silly Surfacing.
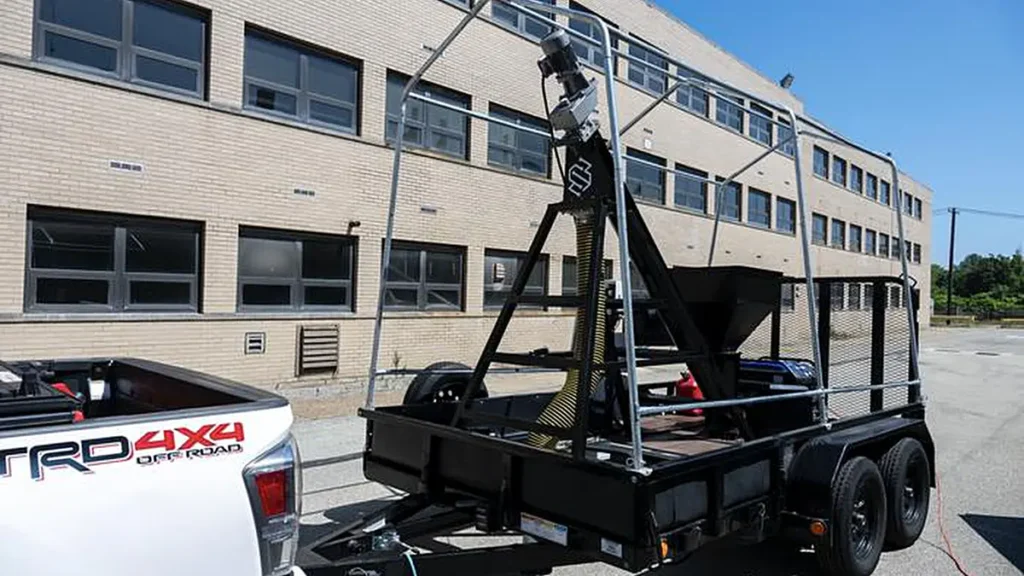
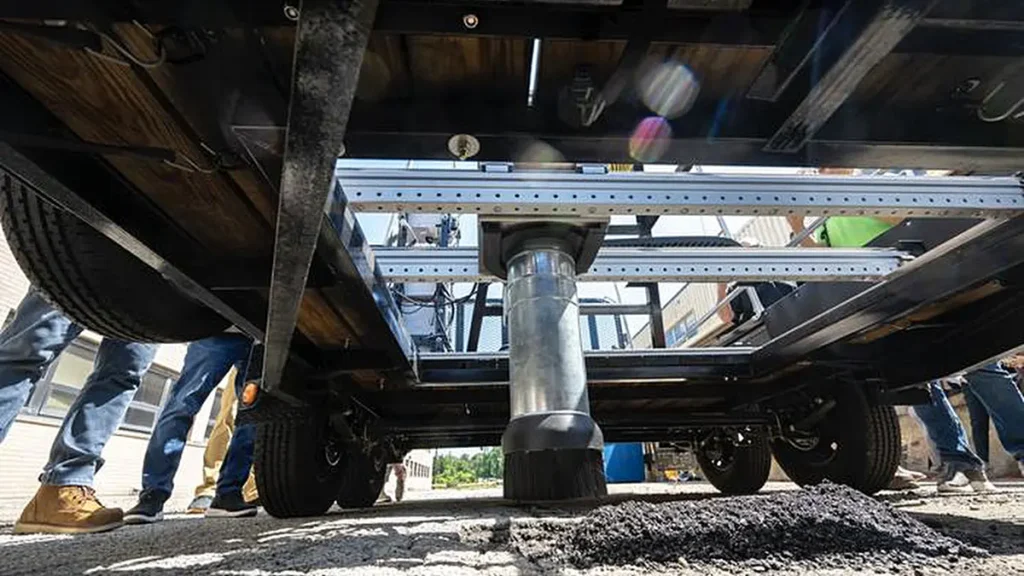
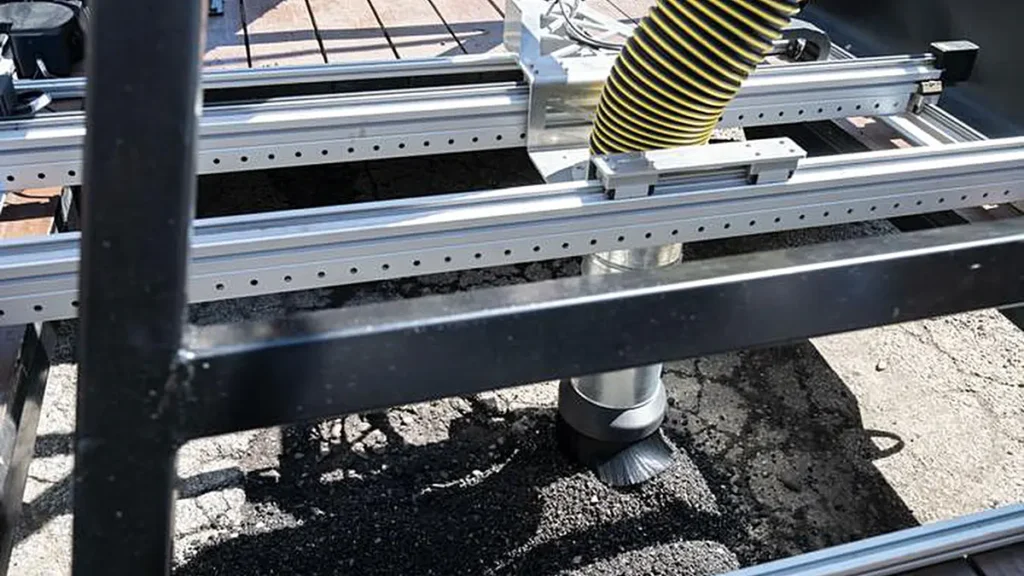
L’équipe a transformé une remorque en plateforme système mobile. « Nous avons une trémie pour l’asphalte, qui est acheminé par une vis sans fin vers un tube déplacé par le portique au fur et à mesure qu’il remplit le nid-de-poule », a expliqué Gordon. « Le système utilise une caméra à temps de vol, qui mesure les distances en faisant rebondir un faisceau lumineux sur une surface et en retour. Nous avons développé des algorithmes pour cartographier le trou et déterminer la quantité d’asphalte à utiliser ainsi que la trajectoire pour le remplir avec précision. »
Barber a ajouté : « Notre équipe a conçu et construit ce système dans nos laboratoires de Benedum Hall ainsi que dans l’atelier de la Robotics Factory. Ce fut un effort collaboratif. »
Jane Joseph, directrice de la communication et du développement communautaire chez Innovation Works, a déclaré : « Les étudiants de Pitt ont eu accès à notre laboratoire de prototypage à Lawrenceville et ont pu manipuler une multitude d’équipements différents conçus pour créer des prototypes robotiques. Ils venaient deux fois par semaine, et c’était formidable de leur offrir une expérience pratique alors qu’ils sont encore à l’école. »
Démontrer la technologie
Par un vendredi après-midi ensoleillé, Silly Surfacing a organisé la première démonstration publique de sa technologie au University of Pittsburgh Applied Research Center (U-PARC), à Harmar.
L’IDEA Lab a amené la remorque au-dessus d’un nid-de-poule, que la caméra a scanné, transmettant les dimensions au logiciel qu’ils avaient développé. Après que le système a cartographié une trajectoire et calculé la quantité d’asphalte, la vis sans fin s’est mise en marche et le tube, guidé par le portique, a rempli le trou avec de l’asphalte à froid.
« Nous avons démontré avec succès la base de la technologie dont nous avons besoin pour concrétiser notre vision », a déclaré Keith Giuliani. « Nous prévoyons de développer la technologie pour que le robot puisse nettoyer et prétraiter un nid-de-poule, et même le post-traiter et le tasser. »
La réparation des nids-de-poule n’est qu’un début. Le prochain objectif de l’équipe est d’automatiser davantage le processus, notamment la préparation de la chaussée endommagée et le compactage de l’asphalte après sa pose.
« Nous voulons qu’il se déplace avec la circulation et répare les nids-de-poule au fur et à mesure », a déclaré Giuliani. « C’est ça, la vision. »
Les stagiaires étudiants impliqués dans le projet étaient Ethan Bell (MEMS), Simon Moak (MEMS), Andrew Seltz (MEMS), Lauren Beck (BS MEMS ’25), Natalie Ceccarelli (BioE), Elyse Chess (BS ECE ’26), Cole Hansen (BS ECE ’26), Anil Siva Kumar Mekkala (MSMPE), Paul Sadofsky (BS ECE ’26), Aidan Lefebvre (BS ECE ’26), Ariana Barsotti (ECE), Joe Layton (MEMS), Ricardo Rojas (MEMS), Miles Rosas (MEMS), Saket Varanasi (ECE), et Matthew Zoschg (ECE).
Source : Pittsburgh U.