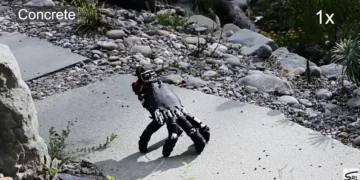

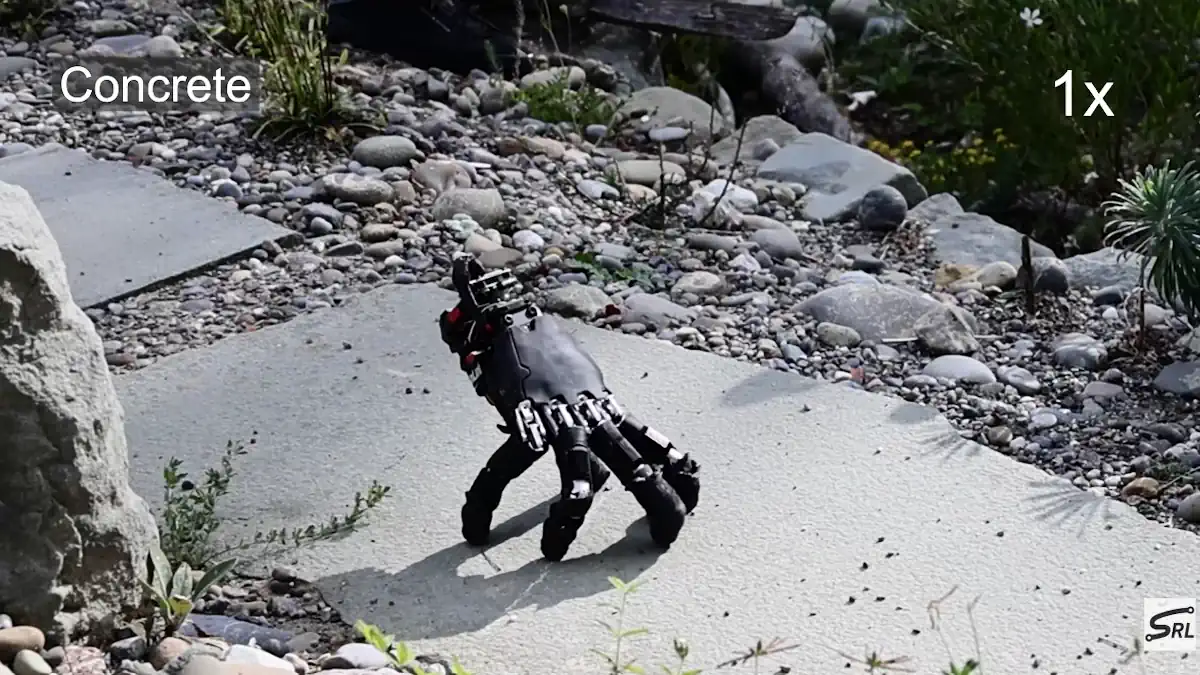
Des chercheurs suisses ont appris à une main robotique commerciale à se déplacer sur ses cinq doigts comme une araignée. L’engin, sans câble, se redresse après une chute et pousse ou frappe des objets sans aucun bras ni roue ajoutée.
📌 L’essentiel en 3 points
- Une main anthropomorphe WUJI à 20 articulations, alimentée par sa propre batterie, apprend à marcher sur ses doigts, à se relever et à interagir avec des objets sans membres ajoutés.
- Le préprint Fingers as Legs de l’ETH Zurich démontre une locomotion et une préhension pilotées par plusieurs politiques d’apprentissage par renforcement, chacune dédiée à une tâche.
- Le coût de la plateforme, plusieurs milliers de dollars, et sa lenteur actuelle constituent les principaux freins avant une éventuelle intégration dans des robots d’assistance.
Au Soft Robotics Lab de l’ETH Zurich, l’équipe a pris une main anthropomorphe à cinq doigts, la WUJI, dotée de vingt articulations actionnées, et l’a entraînée à coordonner ses doigts pour avancer, tourner, franchir des surfaces variées et se rétablir après une culbute. Chaque doigt compte quatre joints, ce qui offre une mobilité exceptionnelle mais rend la locomotion terriblement instable. La plateforme WUJI a été retenue telle quelle, disponible dans le commerce, sans modifier ni les doigts ni le contrôleur de position d’origine. La difficulté réside ailleurs car chaque pas exige une coordination fine entre les cinq doigts. Soulever un doigt, c’est retirer un point d’appui sur un support déjà minuscule.
Ce robot n’est relié à aucun câble. Il embarque sa propre batterie et son ordinateur de bord, ce qui lui permet de ramper sans fil sur l’herbe, le gravier ou un clavier d’ordinateur. La direction, elle, est envoyée à la manette. La main exécute les consignes de vitesse et de cap. L’apprentissage repose sur le renforcement en simulation, dans un environnement calé sur des mesures du matériel, avant transfert sur la main réelle. Chaque doigt levé réduit la surface de sustentation, et le robot doit apprendre à répartir son appui malgré des doigts de longueurs inégales. Les premières simulations ont produit des chutes spectaculaires avant que les politiques n’aboutissent à une démarche stable.
Le préprint Fingers as Legs: Learning Self-Supported Locomotion and Manipulation with an Anthropomorphic Hand, mis en ligne le 15 septembre 2026, détaille cette méthode, qui sépare locomotion, relevage et manipulation en plusieurs politiques de contrôle.
Le résultat évoque irrésistiblement la Chose de la famille Addams, cette main désincarnée qui trottine avec une grâce inquiétante. Au-delà du clin d’œil, l’enjeu demeure sérieux. Intégrer la mobilité directement dans une main évite d’ajouter des jambes, des roues ou un bras porteur, ce qui simplifie la conception des futurs robots d’assistance ou d’inspection. Une main capable de ramper dans un espace étroit, de se redresser puis d’interagir avec ce qu’elle trouve ouvre des possibilités dans les environnements contraints. Le coût de la plateforme WUJI, environ 16 000 dollars, reste néanmoins un frein pour une adoption à grande échelle. On est loin du jouet de bureau.
Les chercheurs ne se contentent pas de la faire marcher. La même main, en appui sur ses doigts, frappe les touches d’un clavier ou pousse de petits objets. Sur un clavier, sans retour visuel, elle a enfoncé la bonne touche dans 29 commandes sur 32 tout en soutenant son propre poids. Pour déplacer un cube, elle s’appuie en revanche sur une caméra extérieure. Cette polyvalence réutilise les mêmes doigts et le même contrôleur de position, sans bascule matérielle entre un mode locomotion et un mode préhension. Chaque compétence reste toutefois pilotée par une politique distincte. La démonstration ouvre la voie à des manipulateurs mobiles où le membre est à la fois l’effecteur et le moyen de déplacement.
Reste une limite de taille, la vitesse. Sur les trajectoires mesurées, la main avance en moyenne à environ 9 cm/s. Les auteurs visent ensuite un meilleur contrôle du cap et une perception embarquée, pour s’aligner sur un clavier ou suivre un objet sans caméra extérieure.