
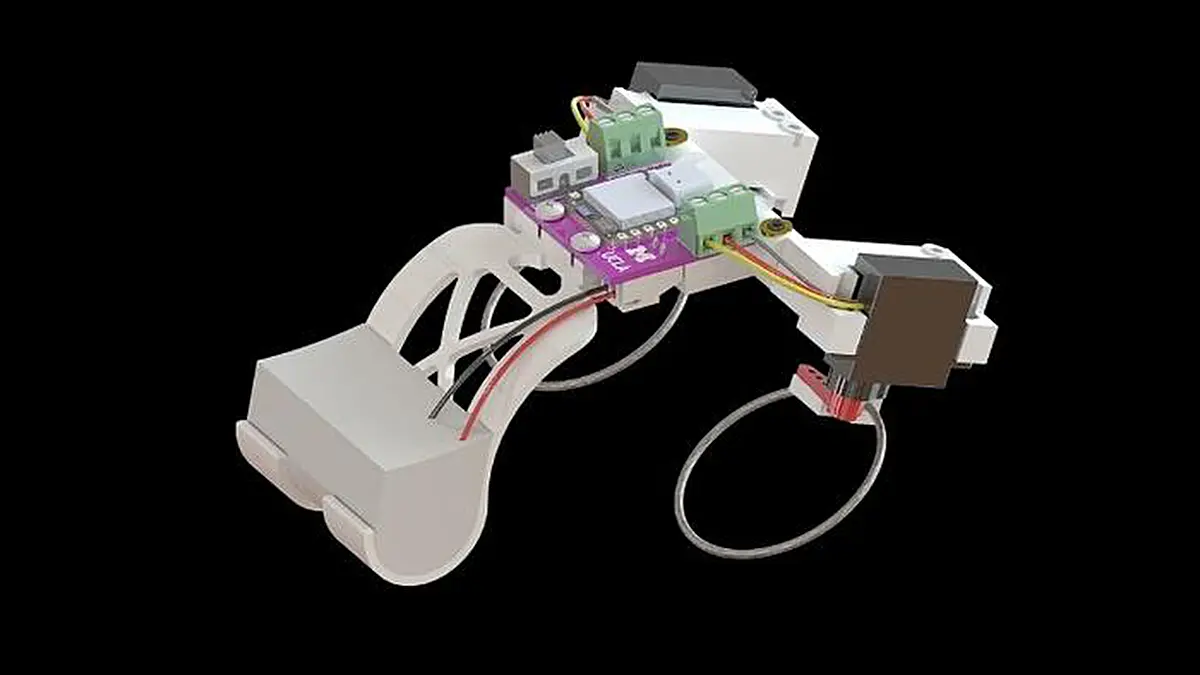
Des roboticistes de la UCLA Samueli School of Engineering et de l’université du Michigan ont montré que des tiges élastiques peuvent être pliées et torsadées pour basculer brusquement et de façon répétée d’une forme à une autre, libérant l’énergie accumulée qui permet à de petits robots de sauter, de faire des culbutes et de nager.
L’étude, publiée dans Science Advances, pourrait offrir une nouvelle approche prometteuse du déplacement pour les robots contraints par leur taille, leur poids et leur puissance de sortie. Le mécanisme de basculement pourrait aussi aider les robots à se déplacer sur un terrain irrégulier, sur terre comme dans l’eau.
La recherche est codirigée par Khalid Jawed, professeur associé de génie mécanique et aérospatial à UCLA Samueli, qui dirige le Structures-Computer Interaction Lab, et par Xiaonan (Sean) Huang, professeur assistant de robotique au Michigan.
Lorsqu’une tige élastique est pliée et que ses extrémités sont mises en rotation, de l’énergie s’accumule dans la tige à mesure qu’elle se déforme. À un point critique, la tige peut passer à une nouvelle forme, libérant une partie de l’énergie stockée au passage. Les chercheurs ont constaté que certaines formes se déforment progressivement tandis que d’autres basculent rapidement et libèrent l’énergie stockée en une brusque salve, ce qui fait du choix de la géométrie un facteur clé pour produire ce mouvement de basculement puissant et reproductible.
Contrairement aux poutres, colonnes ou treillis classiques, les tiges élastiques combinent flexion, torsion et compression, ce qui permet d’importantes déformations tridimensionnelles et des libérations directionnelles d’énergie élastique. La forme hélicoïdale peut aussi être obtenue en utilisant un moteur pour déplacer et faire tourner les extrémités d’une tige naturellement droite, ce qui offre un mécanisme relativement simple pour propulser le mouvement de petits robots.
« C’est la forme de la tige — et non sa taille — qui détermine si elle bascule brusquement ou se déforme progressivement, les mêmes règles de conception s’appliquent donc à une très large gamme d’échelles », a déclaré Khalid Jawed. « Cela ouvre une voie prometteuse vers des robots de quelques millimètres de large seulement, en transformant de petits mouvements de moteur en puissantes salves de mouvement. »
Synchroniser la bascule pour une libération d’énergie optimisée
Dans leurs expériences, les chercheurs ont d’abord créé des modèles numériques de tiges élastiques afin de prédire comment elles réagiraient à différentes combinaisons de flexion et de torsion. Ils ont ensuite testé ces prédictions en utilisant un bras robotisé pour déformer de façon répétée des tiges physiques.
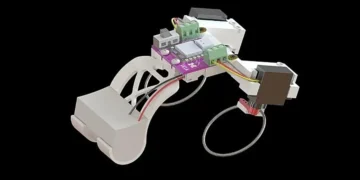
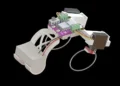
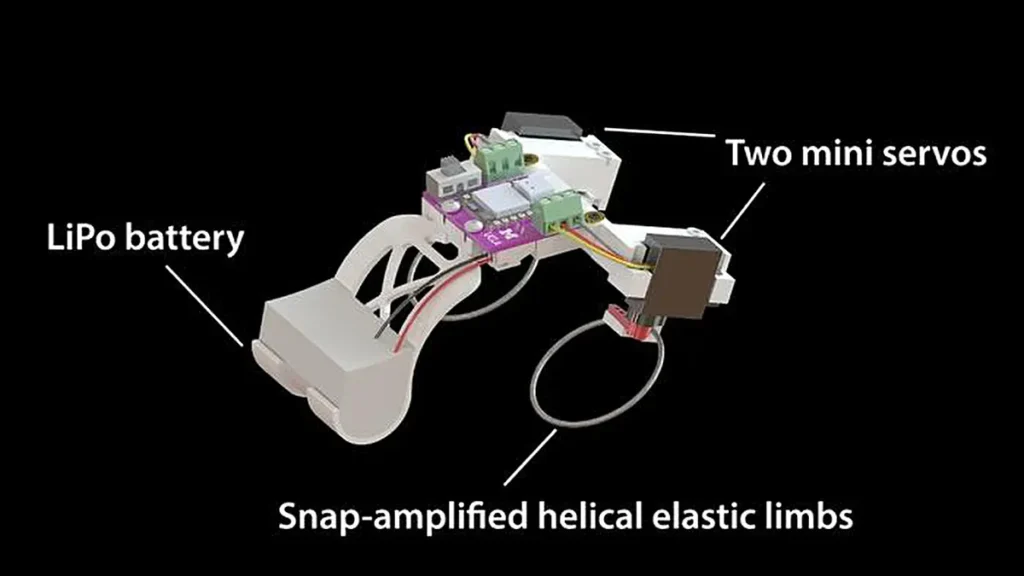
En s’appuyant sur les règles de conception établies par leurs simulations et leurs expériences, les chercheurs ont conçu et construit un prototype de robot semblable à une grenouille, doté de tiges élastiques de forme hélicoïdale faisant office d’actionneurs à basculement. Un moteur rotatif plie et torsade de façon répétée chaque tige jusqu’à ce qu’elle atteigne un point critique et bascule dans une nouvelle configuration, convertissant l’énergie élastique stockée en mouvements rapides et répétitifs. Comme c’est la tige elle-même qui stocke et libère l’énergie, un petit moteur de faible puissance suffit à déclencher la bascule. Le moteur n’a qu’à remonter lentement la tige, tandis que la libération soudaine de l’énergie stockée pousse le robot vers l’avant.
« Une fois que nous avons pu prédire quand une tige allait basculer, nous avons pu utiliser cette libération soudaine d’énergie pour transformer un simple mouvement de moteur en une poussée puissante qui propulse le robot par bonds vers l’avant », a déclaré Dezhong Tong, co-premier auteur de l’étude, qui a travaillé sur le projet alors qu’il était doctorant dans le groupe de Jawed à UCLA et est aujourd’hui chercheur postdoctoral auprès de Huang au Michigan.
Petit mais puissant : sauter, culbuter et nager
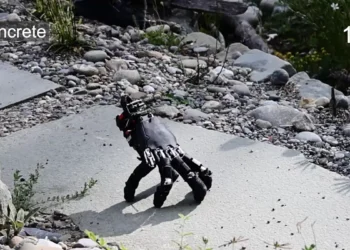
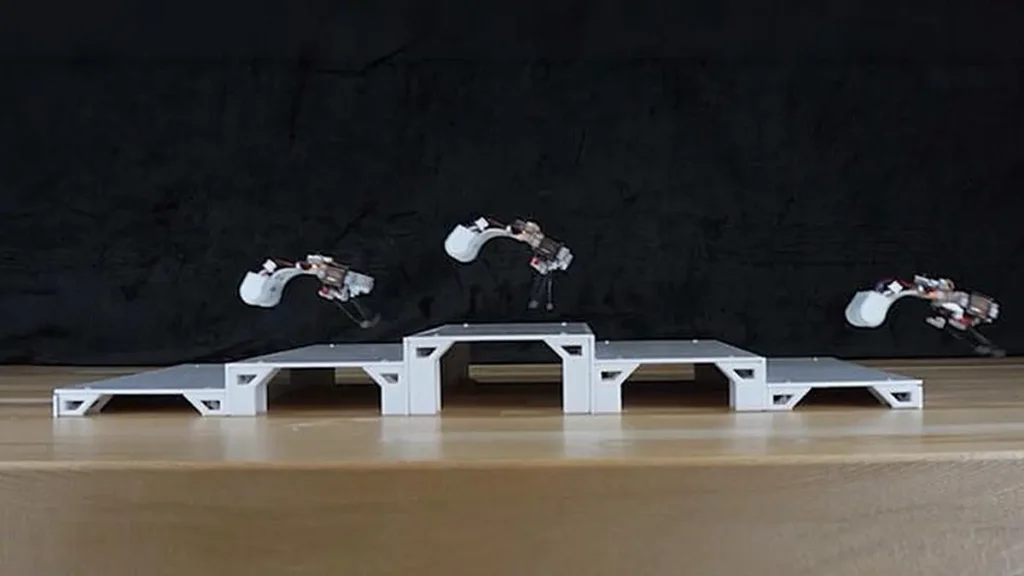
Long de seulement 11 centimètres et pesant 98,2 grammes (moins d’un quart de livre), le robot sauteur semblable à une grenouille pouvait se déplacer sur diverses surfaces, notamment le bois, le tissu, l’acrylique, le cuir, l’herbe et le sable, et pouvait même gravir une série de marches. Une vidéo présentant les capacités du prototype de robot est accessible à ce lien.
Comparé à un robot à pattes rigides, le prototype à actionnement par basculement se déplaçait plus vite sur les six surfaces testées, atteignant un maximum de 3,21 longueurs de corps par seconde sur le bois et une moyenne de 2,46 longueurs de corps par seconde sur l’ensemble des six terrains, contre seulement 0,79 longueur de corps par seconde pour son homologue à pattes rigides. L’écart était le plus marqué sur le tissu et l’herbe, où le robot à pattes rigides s’arrêtait presque. Le mécanisme de basculement a aussi permis au robot de s’élancer dans les airs et d’enchaîner des saltos arrière répétés. Équipé de fines nageoires souples, le même robot nageait à environ 0,5 longueur de corps par seconde et pouvait tourner et se frayer un chemin autour d’obstacles même lorsqu’il était soumis à des perturbations de vent.
L’équipe a également démontré la polyvalence de l’actionneur à basculement dans des environnements plus complexes. Les chercheurs ont téléopéré le robot dans un bac à sable contenant des obstacles rocheux et ont associé son déplacement à des capteurs de lumière pour démontrer un pilotage autonome.
« L’opportunité plus large est de laisser la mécanique du robot accomplir une partie du travail qui exigerait autrement des moteurs plus gros ou un contrôle plus compliqué », a déclaré Xiaonan Huang. « En programmant le moment où une structure élastique stocke et libère rapidement de l’énergie, nous pouvons donner à de petits robots accès à des mouvements puissants et reproductibles sans exiger en permanence un rendement élevé de la part du moteur. »
L’autre co-premier auteur de l’article est Jiaqi Wang, doctorant au Michigan. Les autres auteurs sont Zexiong Chen, ancien étudiant diplômé au Michigan ; Andy Borum, professeur assistant de mathématiques et de statistique au Vassar College, dans l’État de New York ; et Weicheng Huang, professeur assistant de mécanique et de robotique à l’université de Newcastle, au Royaume-Uni. La recherche a été financée par la National Science Foundation.
Article : Geometry-controlled instability pathway selection in elastic helices enables fast, efficient robotic locomotion – Journal : Science Advances – Méthode : Experimental study – DOI : Lien vers l’étude
Source : UCLA