
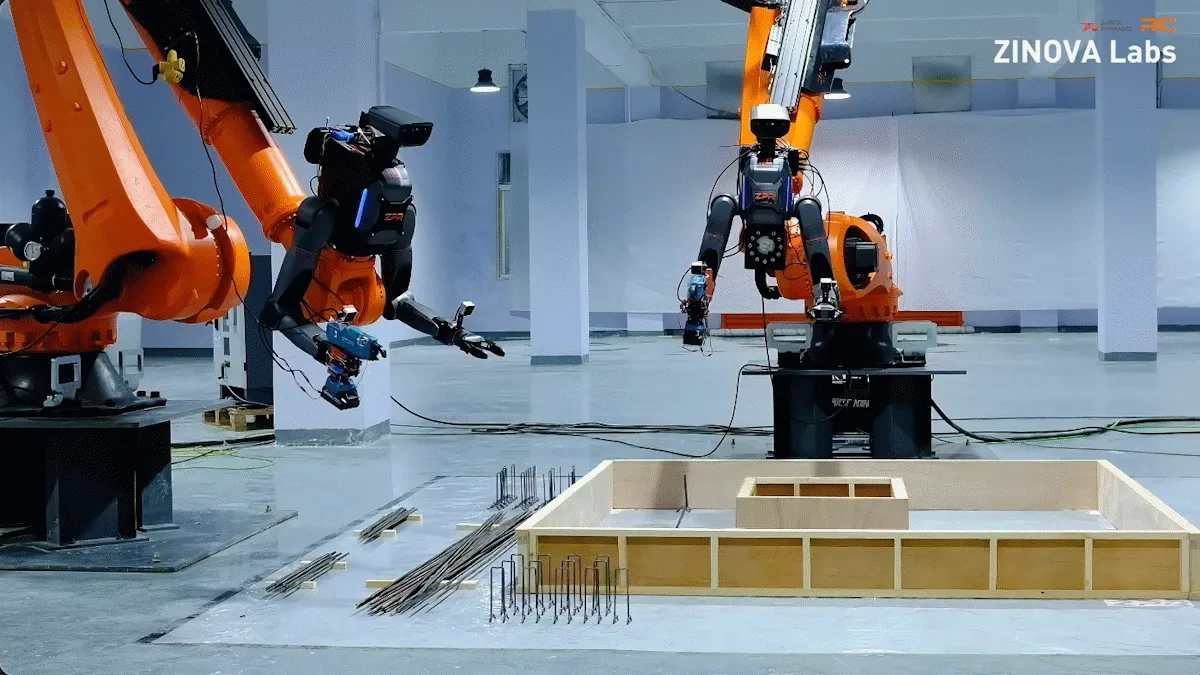
Sur un chantier miniature, deux robots se partagent les outils et enchaînent les gestes tels que manipuler des planches, fixer un coffrage, puis poser et attacher des armatures. Avec RIC Robotics, ZINOVA a présenté une démonstration à échelle réduite d’un processus de construction en béton de type tilt-up (construction en béton levé). L’enjeu de cette preuve de concept est de montrer que des robots sont capables non seulement de réaliser une opération, mais aussi participer à une succession de tâches avec des outils existants.
Deux robots pour reproduire plusieurs étapes d’un chantier
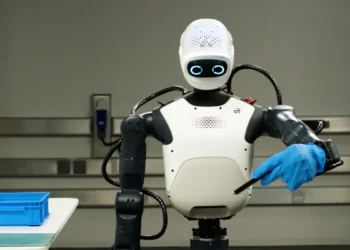
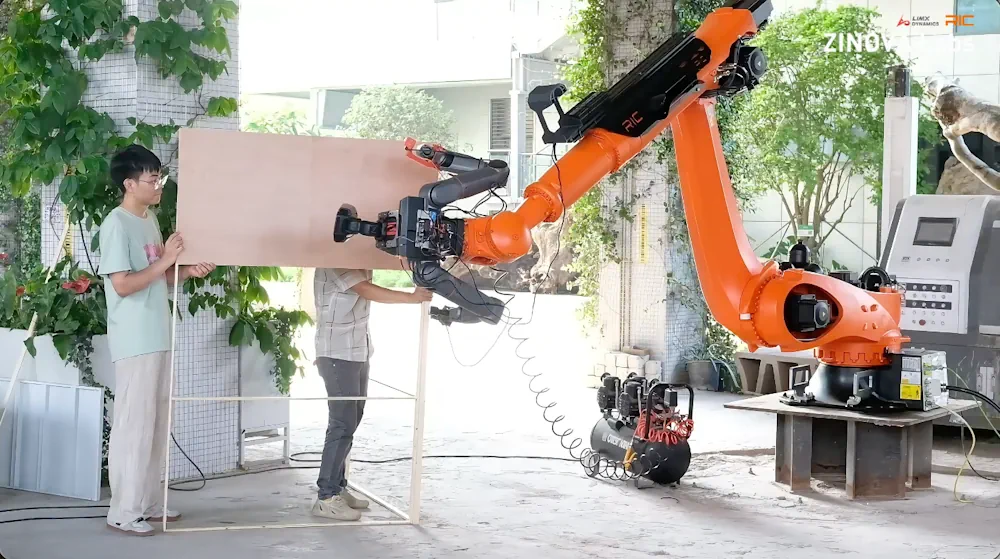
La démonstration mobilise deux robots bi-bras TRON 2 de LimX Dynamics. Pour assembler les coffrages, les structures qui servent de moules au béton, ils se répartissent les rôles avec l’un qui manipule un cloueur, tandis que l’autre tient les planches de bois.
Les robots passent ensuite aux armatures, des éléments métalliques destinés à renforcer le béton. Ils les disposent sur des supports à plusieurs couches, puis les ligaturent, c’est-à-dire les attachent entre elles pour les maintenir en place.
La séquence reproduit, à petite échelle, un ensemble d’opérations qui fait traditionnellement intervenir plusieurs corps de métier. ZINOVA voit cela comme une validation de son approche, à savoir, utiliser des outils déjà disponibles pour exécuter des tâches de construction complexes. Le défi consiste surtout à assurer l’enchaînement des opérations.
La démonstration reste toutefois une preuve de concept à échelle réduite, et non la présentation d’un chantier complet automatisé.
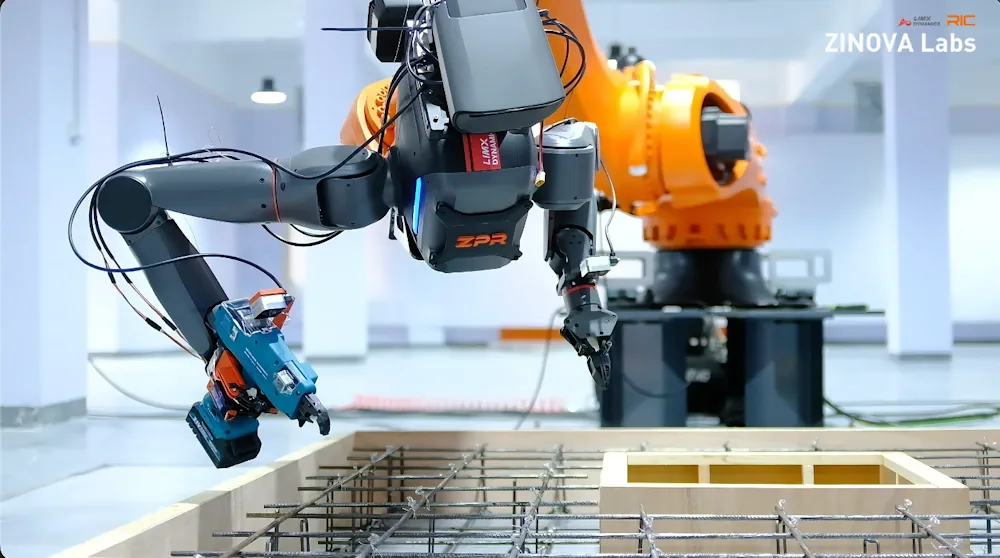
La « Tool Intelligence » : apprendre aux robots à utiliser les outils
Leur approche repose sur ce que ZINOVA appelle la Tool Intelligence, ou « intelligence de l’utilisation des outils ». L’objectif annoncé est de permettre aux robots de reconnaître un outil, de le saisir et de le manipuler en tenant compte des informations recueillies pendant son utilisation.
L’entreprise organise ses recherches autour de trois axes :
- Grasp : développer une capacité de saisie adaptée à une grande variété d’outils.
- Feel : recueillir des informations sur l’interaction physique grâce à l’interface TEISI, qui capte notamment la force, le couple, les vibrations et la résistance rencontrée.
- Form : explorer des formes de robots conçues pour répondre aux exigences de tâches particulières.
Selon ZINOVA, ces trois axes constituent un cadre transférable entre différents outils, différentes tâches et différentes formes de robots. L’ambition est ainsi de dépasser la démonstration d’un geste isolé pour aller vers des systèmes capables de prendre part à des séquences de travail plus complètes.
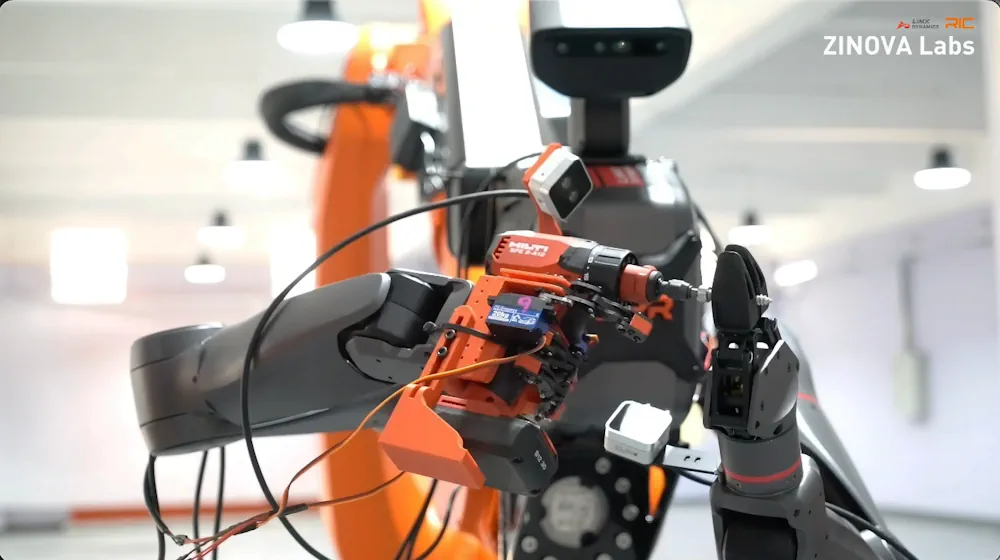
Un chantier change de visage à chaque projet.
Les matériaux, les espaces et les gestes à accomplir ne sont jamais tout à fait les mêmes. Pour un robot, cette diversité représente un défi. C’est précisément pour cette raison que ZINOVA a choisi la construction comme premier secteur de validation en conditions réelles. L’entreprise veut y mettre à l’épreuve sa Tool Intelligence : la capacité des robots à utiliser des outils existants et à s’adapter à plusieurs tâches.
Ziyou Xu, fondateur de ZINOVA, a déclaré : « Nous pensons que la percée de l’IA physique ne viendra pas d’une seule forme robotique, mais d’une intelligence capable d’utiliser des outils à travers différentes formes de robots. La conception modulaire et extensible du TRON 2 nous permet de nous concentrer davantage sur la Tool Intelligence et sur les tâches industrielles réelles, tout en validant rapidement différentes configurations et applications robotiques. »
La construction, un terrain d’essai exigeant
Pour expliquer ce choix, ZINOVA met en avant une pénurie de main-d’œuvre qualifiée, de nombreuses tâches physiques à forte valeur et des outils déjà bien établis. Mais les chantiers présentent aussi une difficulté car ils sont peu standardisés.
D’un projet à l’autre, les matériaux, l’organisation du travail et la configuration des lieux varient. Une solution automatisée conçue pour une situation précise ne peut donc pas nécessairement être reproduite à l’identique ailleurs. Pour ZINOVA, cette complexité constitue un test de l’adaptabilité de ses robots, au-delà de la maîtrise d’un geste isolé.
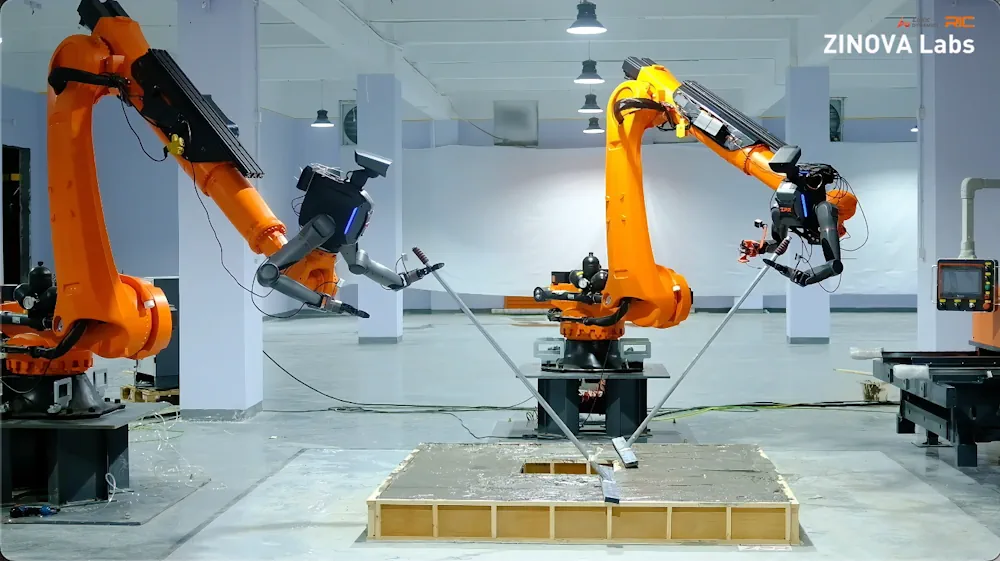
Une configuration pour élargir les possibilités du TRON 2
ZINOVA indique également avoir exploré une configuration du TRON 2 destinée aux grands espaces et aux opérations en plusieurs étapes. Elle s’appuie sur la conception modulaire et extensible du robot, autrement dit sur la possibilité d’adapter son agencement aux besoins du travail.
L’objectif annoncé est d’élargir la zone dans laquelle le robot peut intervenir et de diversifier ses possibilités de manipulation. Ses deux bras pourraient ainsi utiliser des outils à différentes hauteurs et selon plusieurs orientations.
Trois enseignements pour la suite
Une même plateforme pour plusieurs tâches
ZINOVA estime que multiplier les robots spécialisés, avec une machine dédiée à chaque opération, augmenterait les coûts et la complexité. Elle privilégie donc une plateforme capable d’accueillir différents outils et plusieurs configurations de base.
L’enjeu serait de permettre à un même système de participer à davantage de séquences de travail, plutôt que de le limiter à une seule fonction.
Une autonomie qui conserve une intervention humaine
Selon l’entreprise, la diversité des situations rencontrées sur les chantiers rend encore difficile une autonomie totale. Le TRON 2 prend donc en charge la téléopération : un opérateur humain peut le piloter à distance lors de phases critiques.
Ces interventions servent aussi à recueillir des données sur les mouvements, l’utilisation des outils, les contacts et l’environnement. ZINOVA prévoit de les exploiter pour entraîner de futurs modèles.
Une polyvalence à concilier avec les règles du chantier
Réaliser plusieurs tâches avec un même robot ne supprime pas les exigences propres à chacune. Les opérations peuvent relever de qualifications, de licences ou de modalités de sous-traitance différentes.
ZINOVA évoque ainsi une plateforme unifiée qui pourrait intervenir sur des tâches habituellement réparties entre plusieurs corps de métier, tout en respectant les exigences de sécurité applicables. L’entreprise présente cette approche comme un moyen de simplifier l’organisation du travail et de préparer un déploiement à plus grande échelle. Cela reste toutefois un objectif annoncé, et non la démonstration que toutes ces contraintes sont déjà résolues.
Une plateforme et un écosystème
Ce travail montre la stratégie orientée plateforme de LimX Dynamics. Il propose aux clients industriels des plateformes matérielles, des plateformes d’outils pour développeurs et une infrastructure open source d’entraînement de modèles. Via des SDK ouverts, des interfaces de téléopération et des adaptateurs matériels, l’entreprise veut permettre aux innovateurs de bâtir des applications sur ses plateformes et de se concentrer sur les défis de leur domaine.
Bruce Pang, cofondateur de LimX Dynamics, a précisé : « La compréhension approfondie de la construction par ZINOVA et son engagement et son innovation en matière de Tool Intelligence correspondent exactement au type d’expertise d’écosystème nécessaire pour faire entrer l’intelligence incarnée dans des applications réelles. Avec une plateforme robotique incarnée innovante comme le TRON 2, nous souhaitons donner aux innovateurs de l’industrie les moyens de valider et d’itérer plus rapidement, et d’explorer ensemble davantage de solutions aux besoins du monde réel. »
En commençant par la construction, ZINOVA prévoit d’étendre la Tool Intelligence à la fabrication, à l’énergie et aux infrastructures, ainsi qu’à d’autres secteurs dépendant d’un travail physique complexe. LimX Dynamics veut continuer de faire progresser ses plateformes polyvalentes et travailler avec davantage d’innovateurs pour bâtir un écosystème d’applications d’IA physique.