
NVIDIA a annoncé à Berlin, une extension de sa plateforme ouverte Isaac, avec l’humanoïde de référence Agile ONE SN, des jeux de données, un runtime et des mises à jour pour l’apprentissage robotique. L’objectif affiché est de réduire le délai entre développement et déploiement des robots généralistes.
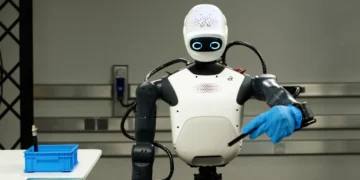
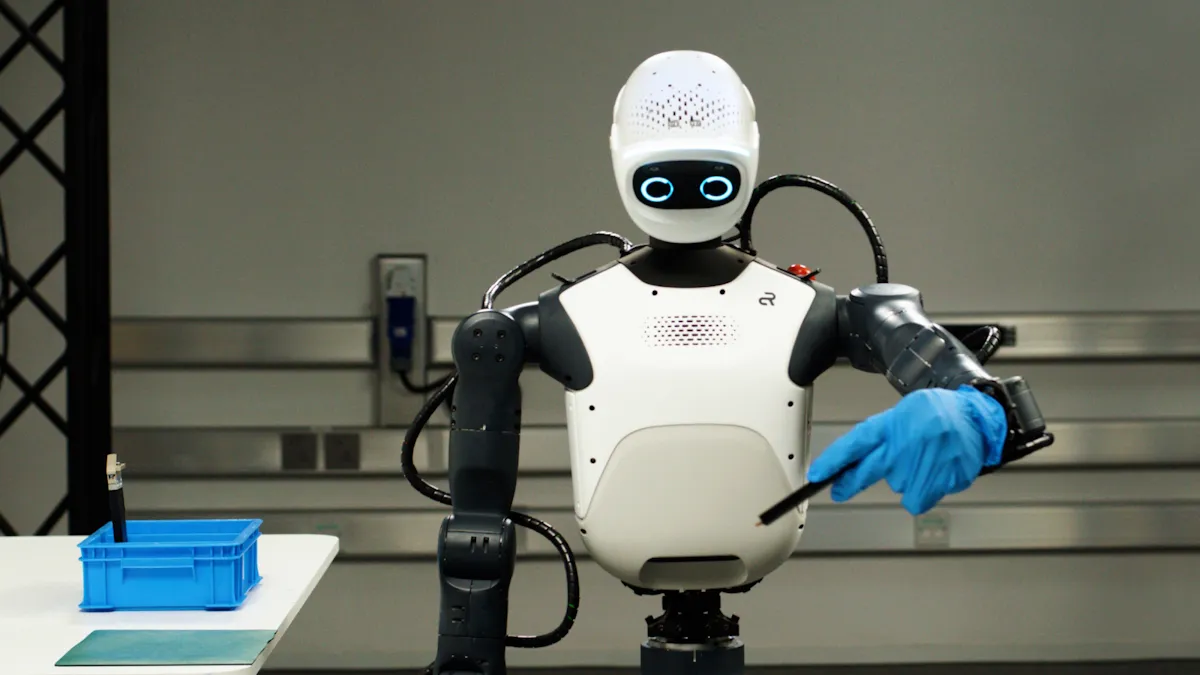
Agile Robots a annoncé Agile ONE SN, un humanoïde de référence full-stack préconfiguré avec NVIDIA Isaac GR00T et propulsé par NVIDIA Jetson Thor. NVIDIA annonce une disponibilité début 2027 et indique que la plateforme suscite l’intérêt de l’université Stanford et de l’ETH Zurich.
Un humanoïde de référence pour la recherche
NVIDIA décrit un système destiné à unifier des outils souvent distincts de simulation, d’entraînement et de déploiement. L’entreprise technologique précise même dans son communiqué que cette unification doit réduire le temps de mise en place de plusieurs semaines à quelques jours.
Agile ONE SN comprend :
- un corps humanoïde Agile ONE S haut de 1,40 mètre et pesant 40 kilogrammes, avec 31 degrés de liberté et une charge utile de 3 kilogrammes par bras ;
- deux mains à cinq doigts WUJI Hand 2, offrant chacune 20 degrés de liberté, un contrôle de force à 1 kHz et une détection tactile ;
- une puissance de calcul embarquée NVIDIA Jetson Thor, avec 2 070 téraflops FP4 et 128 Go de mémoire unifiée pour le raisonnement à bord et le contrôle en temps réel ;
- une perception multimodale incluant des caméras frontales et au poignet, des capteurs lidar et des unités de mesure inertielle ;
- la plateforme NVIDIA Isaac GR00T, avec le modèle de fondation, un workflow complet de la capture des données au déploiement et un contrôle de l’ensemble du corps ;
- l’intégration prévue de protocoles de sécurité embarqués au système de sécurité full-stack NVIDIA Halos.
« La percée des humanoïdes tient à leur utilité à grande échelle : une machine adaptable unique qui apprend de nombreuses compétences et travaille dans des environnements conçus pour les humains » a déclaré Zhaopeng Chen, fondateur et PDG d’Agile Robots.
OS, données et apprentissage robotique
NVIDIA enrichit Isaac avec un « runtime » Isaac OS open source construit sur NVIDIA Holoscan. Il connecte l’IA, les capteurs, les contrôles et le matériel robotique pour des performances déterministes en temps réel, de la simulation aux robots physiques. Isaac Lab 3.0, présenté comme un framework d’apprentissage open source prêt pour les agents, est désormais généralement disponible. Il entraîne et affine les politiques robotiques du poste de travail au centre de données grâce à des workflows multi-GPU et des moteurs physiques incluant Newton et NVIDIA PhysX.
La « SimReady Central Library » propose plus de 2 000 actifs robotiques et industriels prêts pour la simulation. Le Human 1M Dataset regroupe des activités humaines variées, des vidéos synchronisées à trois vues et un suivi 3D des mains. Les deux sont disponibles sur Hugging Face, l’intégralité du Human 1M Dataset étant accessible aux partenaires de la Cosmos Coalition.
NVIDIA publie aussi trois workflows de référence open source pour DGX Station, à savoir, celui d’affiner les modèles GR00T 1.7 par apprentissage par renforcement, d’entraîner des compétences de manipulation dextre dans Isaac Lab et de post-entraîner les modèles de monde Cosmos pour générer des données synthétiques à l’aide de ChatGPT Astra.
Jensen Huang, fondateur et PDG de NVIDIA, affirme quant à lui que : « La robotique généraliste progresse à une vitesse extraordinaire : le moment ChatGPT de la robotique approche à grands pas ». Il ajoute que la plateforme Isaac fournit aux développeurs les modèles, données, outils de simulation et systèmes de calcul nécessaires pour apporter l’IA physique aux plus grandes industries.
Des partenaires européens sur la plateforme
ABB Robotics intègre les bibliothèques NVIDIA Omniverse à RobotStudio HyperReality pour simuler et mettre en service virtuellement des systèmes robotiques avant leur installation dans de nombreux secteurs. KUKA utilise les bibliothèques Omniverse dans Visual Components FactoryLens pour ajouter du rendu en temps réel aux workflows de simulation d’usine. Sereact utilise Isaac GR00T avec Cosmos Transfer pour entraîner et post-entraîner sa plateforme Cortex de manutention de marchandises, exécutée sur des bras robotisés industriels Universal Robots.
Avec Jetson Thor, le Holoscan Sensor Bridge, Halos et Isaac OS, Humanoid développe et valide des comportements robotiques avant des pilotes industriels. Hexagon Robotics construit les capacités de perception d’AEON, incluant vidéo de téléopération, localisation, cartographie et détection de pose d’objets. Bear Robotics accélère la perception et l’exécution de modèles du KR1 tout en post-entraînant Isaac GR00T via Kino-2 pour les workflows d’entrepôt, de retours et industriels.
Toyota Material Handling Europe et SoftServe utilisent Omniverse et le framework NVIDIA Isaac Sim pour développer des solutions autonomes de manutention, avec une réduction du temps de déploiement pouvant atteindre 50 %, selon le communiqué. NEURA Robotics utilise Isaac Sim et Isaac Lab pour générer des données d’entraînement synthétiques et entraîner des compétences robotiques en simulation pour Neuron AI, son modèle de fondation multimodal.