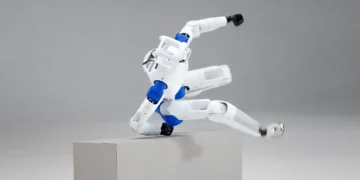

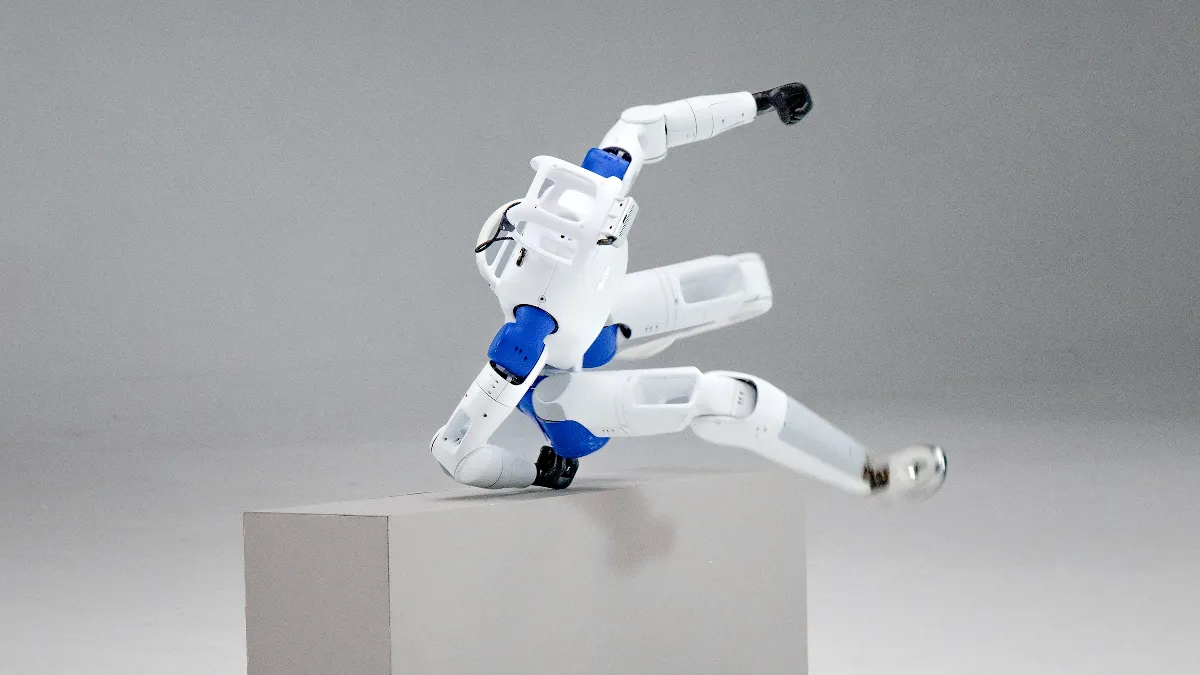
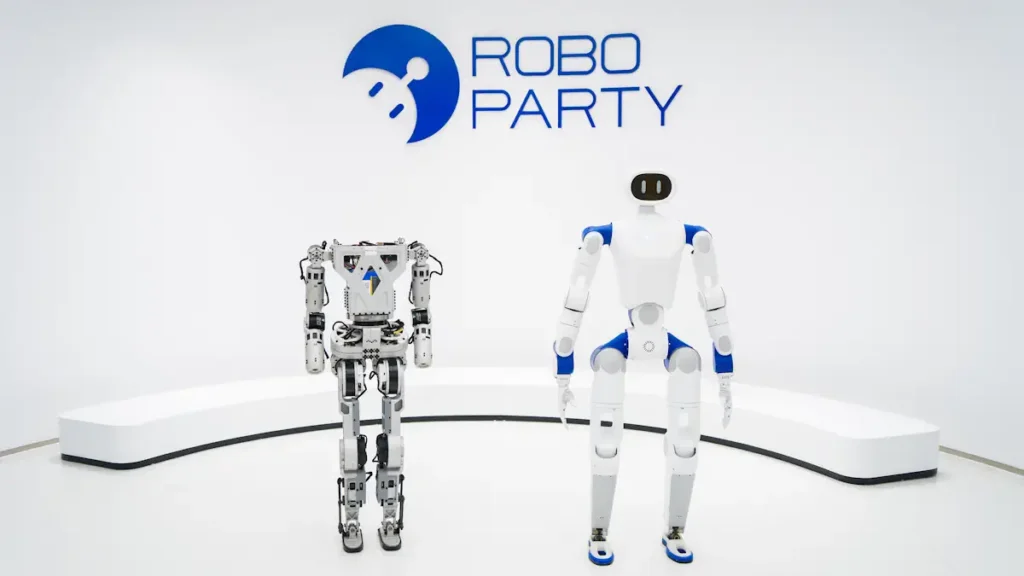
Hier, à Shanghai, RoboParty a présenté RP1 (ROBOTO 01), une plateforme humanoïde open source combinant matériel et logiciels pour la recherche en robotique et l’IA incarnée, afin de permettre aux chercheurs d’examiner et de modifier les systèmes.
RoboParty estime que « l’IA incarnée ne devrait pas être construite sur des boîtes noires technologiques : chaque chercheur devrait avoir la liberté d’explorer. »
La firme précise que les chercheurs doivent comprendre comment interagissent le matériel, les systèmes de contrôle et les algorithmes d’apprentissage, et comment les changements à travers ces différentes couches affectent le comportement physique. En partageant les ressources d’ingénierie et les outils de développement, l’entreprise vise à faire du travail d’une équipe une base que d’autres peuvent examiner, étendre et améliorer.
Une pile ouverte, du matériel au déploiement
La pile de développement de RP1 couvre les structures mécaniques, l’électronique, la technologie des actionneurs ROMOMO, le contrôle du mouvement, la simulation, la formation et le déploiement. La documentation technique et les documents de recherche relient la construction physique du robot aux logiciels qui transforment les algorithmes en actions.
Selon RoboParty, cet accès permet aux équipes de travailler au-delà des interfaces prédéfinies. Lorsqu’un comportement physique diffère du résultat attendu d’un algorithme, les chercheurs peuvent examiner le matériel, les méthodes de contrôle et les modèles impliqués. Les interfaces de contrôle et les retours d’exécution permettent de comparer les résultats de formation et les expériences physiques.
PartyOS, en développement continu par RoboParty Lab, réunit le contrôle des mouvements, le reciblage des mouvements et des outils d’apprentissage. Les capacités de perception, d’interaction et d’exécution de tâches de niveau supérieur restent soumises à une intégration et une validation plus poussées, avec des composants logiciels supplémentaires prévus pour une publication progressive en open source.
Deux configurations pour la recherche
La version standard mesure environ 1,3 mètre de haut et possède 24 degrés de liberté actifs, prenant en charge la marche, l’équilibre et la recherche de simulation à la réalité. Le RP1 Pro possède 30 degrés de liberté actifs, dont un cou à deux axes et sept axes par bras, offrant des options de configuration pour la recherche de politiques de bout en bout, l’interaction homme-robot et la collecte de données incarnées. Les deux décomptes excluent les degrés de liberté liés à la dextérité manuelle.
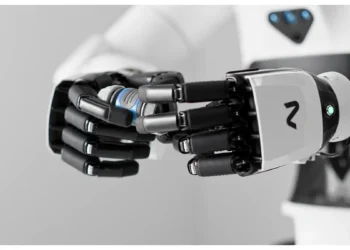
Des modules de tête interchangeables et des effecteurs terminaux montés sur le poignet, associés à la main dextre RP Hand et à des options de calcul extensibles, permettent aux équipes de configurer la plateforme en fonction des expériences de manipulation et de développement de modèles. Les ressources matérielles et logicielles libres permettent des modifications en fonction de l’évolution des besoins de la recherche.
Les équipes peuvent comparer les méthodes de contrôle sur le même matériel ou conserver une méthode tout en étudiant les changements matériels. Les modèles de robots, les configurations logicielles et les comptes rendus d’expériences aident les chercheurs à retracer ces différences et à faciliter la répétition des tests dans des conditions documentées.
L’approche offre aux équipes une plateforme partagée pour différentes questions de recherche, tout en gardant visibles les modifications et les conditions de test. RoboParty précise que chaque configuration nécessite toujours des modèles compatibles, des paramètres de contrôle adaptés et une validation pour la tâche prévue.