
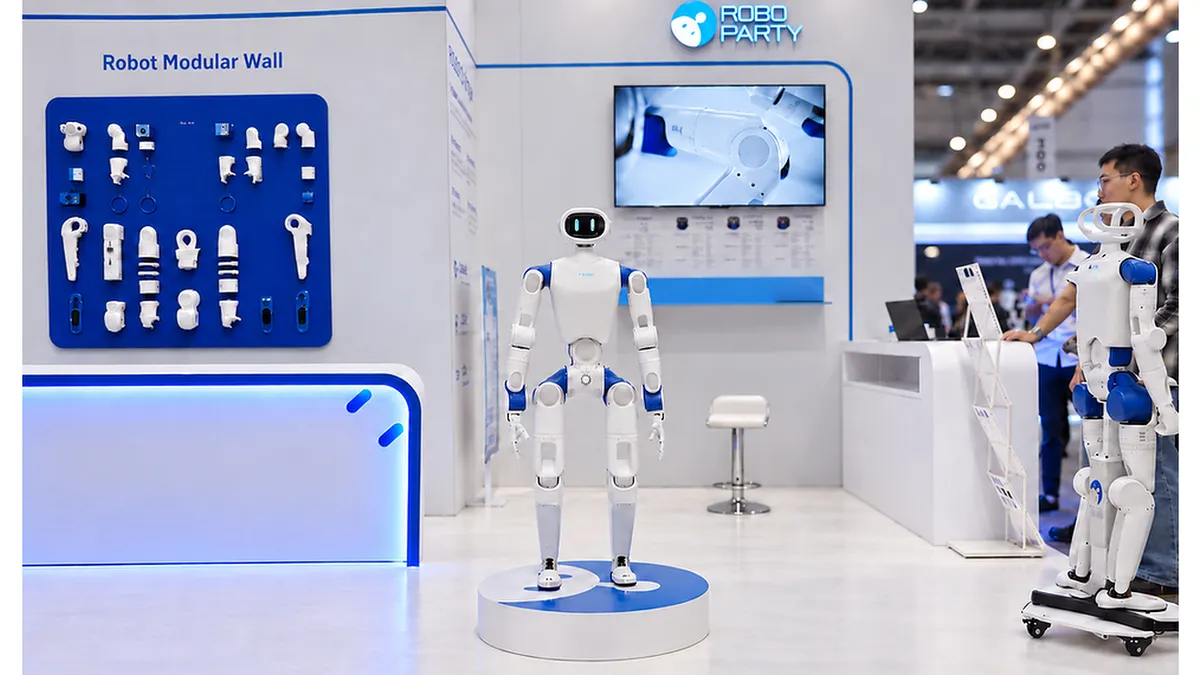
RoboParty a dévoilé aux USA lors de la conférence IROS, le robot humanoïde RP1, plateforme bipède open source destinée aux développeurs, avec des démonstrations de stabilité dynamique.
Le 28 septembre 2026, à Pittsburgh, l’entreprise basée en Chine, RoboParty a dévoilé son robot humanoïde RP1 pendant la conférence IROS. La présentation intervenait après l’ouverture, en janvier, du code et des plans du projet RPO, un premier robot bipède open source. D’ailleurs, RPO totalise plus de 2 500 étoiles sur GitHub, selon les données fournies par l’entreprise.
RP1 est destiné aux chercheurs, aux enseignants, aux développeurs en robotique et aux équipes travaillant sur l’apprentissage appliqué aux systèmes physiques. RoboParty le décrit comme une plateforme modifiable, entraînable et extensible dans des flux de développement réels.
Stabilité dynamique testée par les visiteurs
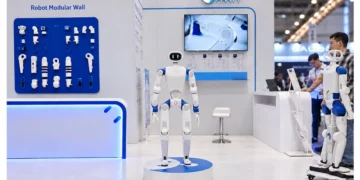
Sur le stand, la démonstration « Kick Me » permettait aux visiteurs d’appliquer des poussées ou des coups de pied au robot. RP1 ajustait alors sa posture et retrouvait son équilibre. Ce format d’interaction, distinct des trajectoires préenregistrées, visait à exposer la stabilité dynamique et la robustesse du système sous perturbations externes. Les interactions répétées ont aussi sollicité le corps du robot et ses actionneurs.
Les comportements observés reposent sur PartyOS, la base logicielle ouverte de RoboParty. PartyOS intègre UFO, acronyme de « A General Unsupervised Reinforcement Learning Framework for Humanoid Control ». Le cadre d’entraînement utilise l’apprentissage par renforcement non supervisé pour générer des politiques motrices de bas niveau. Il couvre les transitions entre compétences, la récupération après perturbation et le redressement après chute.
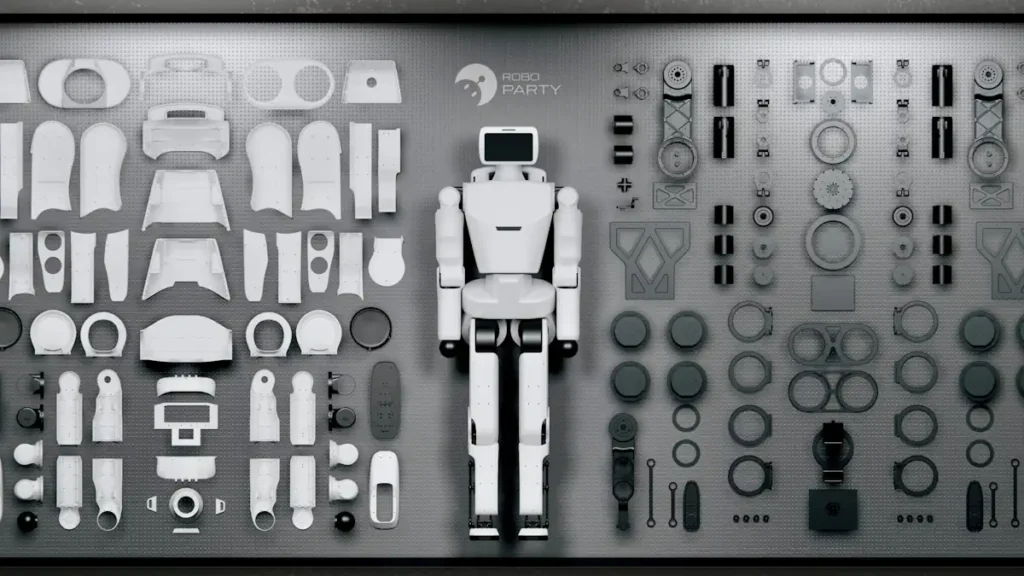
L’entreprise dit réunir le corps du robot, les modules d’actionneurs, le contrôle de bas niveau et les modèles d’IA dans un ensemble unique, afin de valider conjointement les composants matériels et algorithmiques. Lors de l’exposition, les échanges avec les visiteurs ont porté sur le corps du robot RP1, les modules d’actionneurs Romomo, le contrôle du mouvement, la conception modulaire et les futurs plans open source. Plusieurs équipes de recherche ont discuté de l’acquisition de robots, de la reproduction d’algorithmes et de la collaboration open source.
Une approche full-stack open source
RP1 est présenté par RoboParty comme un robot humanoïde bipède open source full-stack à haute performance. Le robot délivre un couple articulaire crête pouvant atteindre 160 N·m. Il repose sur les modules d’actionneurs Romomo développés en interne, sur une structure mécanique conçue pour les mouvements dynamiques et sur un contrôle temps réel.
Pour l’entreprise, l’ouverture ne se limite pas à la publication de fichiers mécaniques. Elle prévoit de rendre progressivement accessibles les systèmes de contrôle du mouvement, les environnements de simulation, les kits de développement, les outils d’entraînement et la fondation PartyOS. Le projet RPO a été entièrement ouvert en janvier 2026, puis complété par les modules Romomo et la main dextère RP Hand. RP1 réunit ces briques dans un ensemble coordonné.
Yi Huang, fondateur de RoboParty, a déclaré : « Les robots humanoïdes ne devraient pas être des systèmes fermés que seules quelques équipes peuvent construire, pendant que tous les autres ne peuvent guère plus que regarder. Nous voulons que RP1 devienne une fondation ouverte que les développeurs peuvent explorer, modifier, entraîner et améliorer en continu. »
RoboParty indique qu’un complément d’information sur la feuille de route open source de RP1 sera communiqué en octobre 2026. Des sorties logicielles et matérielles plus larges ainsi qu’un programme de production en série sont annoncés pour le quatrième trimestre.
Une communauté de développeurs
La firme chinoise revendique une communauté de plus de 5 000 développeurs. L’équipe interne couvre le matériel robotique, le contrôle du mouvement, l’intelligence artificielle, les logiciels systèmes et l’ingénierie de fabrication. Des membres sont issus de l’université Tsinghua, de l’université de Pékin, de l’Institut de technologie de Harbin, de Stanford, de Carnegie Mellon et de l’université du Zhejiang.
L’entreprise dit vouloir étendre cette communauté à un écosystème couvrant le matériel, les algorithmes, les données et les applications. Selon RoboParty, l’objectif est de fournir aux chercheurs et aux équipes de développement une plateforme reproductible, modifiable et extensible, du matériel de bas niveau aux modèles de haut niveau.