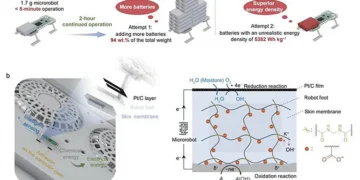

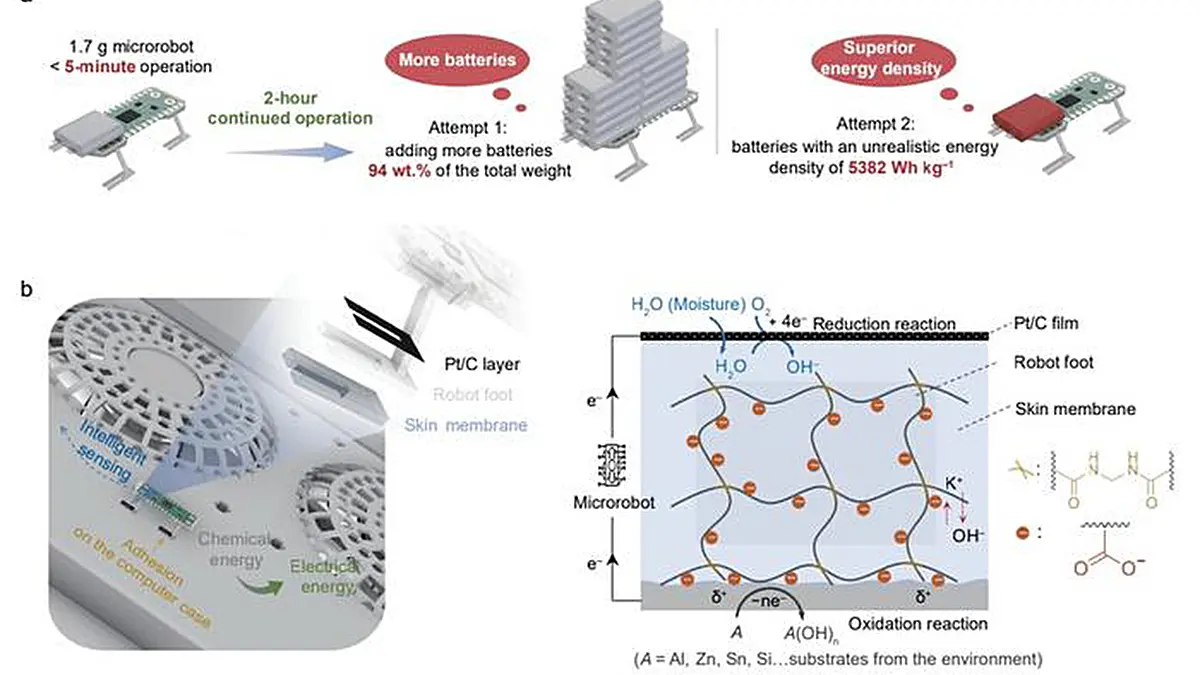
Alimenter les microrobots constitue depuis longtemps un problème de génie chimique. Un microrobot de 1,7 g ne peut ramper qu’environ deux minutes avec des batteries commerciales. Pour fonctionner deux heures, il lui faudrait une batterie pesant 94 % de sa masse totale, avec une densité d’énergie de 5382 Wh kg−1, bien au-delà de la technologie lithium-ion actuelle. En dessous de 1 cm3 ou 1 g, les microbatteries perdent leur densité d’énergie encore plus vite, car le conditionnement et les matériaux conducteurs occupent une part croissante de leur masse.
Du transport de batteries à la marche sur l’énergie
Une équipe dirigée par Yue Gao au sein du département de science macromoléculaire de l’université Fudan a exploré une autre voie. Au lieu de rendre les batteries plus petites et plus denses, les chercheurs se sont demandé si le robot pouvait récolter l’énergie de la surface sur laquelle il marche. Les matériaux actifs tels que l’aluminium, le zinc, le silicium, l’étain et le plomb sont courants dans les canalisations, les bâtiments, les centres de données et les équipements. Si le pied du robot pouvait déclencher une réaction chimique au contact, son autonomie ne serait plus limitée par le stockage embarqué.
La réponse de l’équipe est un système d’alimentation électrochimique ouvert : une membrane de polyacrylate de potassium réticulée fixée au pied du microrobot. Elle convertit en électricité l’énergie chimique provenant du substrat ainsi que de l’humidité atmosphérique et de l’oxygène.
Une peau qui alimente, s’accroche et détecte
La membrane est fabriquée en une seule étape par polymérisation du monomère d’acide acrylique, de l’agent de réticulation, de l’amorceur et de l’hydroxyde de potassium directement sur le pied du robot. Un film flexible de platine/carbone sert de site de réaction pour l’oxygène et l’eau. La peau peut être aussi fine que 135 micromètres et aussi petite que 1 millimètre carré. Sur du zinc, elle délivre une densité de puissance de 133 mW cm−2 ; sur de l’aluminium, 103 mW cm−2. Ces valeurs sont environ un ordre de grandeur supérieures à celles des microbatteries typiques. Le système conserve également sa capacité en courant lorsqu’il est réduit à 0,0004 cm3. La conception doit satisfaire simultanément plusieurs besoins contradictoires. Elle doit retenir l’eau, rester flexible, adhérer aux surfaces, s’en détacher facilement et détecter le sol.
Retenir l’eau et résister aux températures extrêmes
Les groupes carboxylate, les ions potassium et les ions hydroxyde de la membrane interagissent fortement avec les molécules d’eau. Même à 20 % d’humidité relative, comme dans le désert du Sahara, elle retient la majeure partie de son eau et continue de se décharger après 48 heures. À −20 °C, les ions potassium perturbent le réseau ordonné de liaisons hydrogène de l’eau, maintenant la conductivité ionique de la membrane. La tension ne chute que d’environ 0,2 V par rapport à la température ambiante. La structure réticulée permet également un fonctionnement à 80 °C. Une fois l’eau évaporée, l’ajout d’eau restaure les performances.
Du courant au contact, arrêt au décollement
La membrane génère de l’électricité lorsqu’elle touche un substrat actif et s’arrête quand le pied se soulève. Le substrat perd des électrons. Du côté du platine/carbone, l’oxygène et l’eau acceptent des électrons pour produire des ions hydroxyde. La réaction démarre en environ 0,1 milliseconde et cesse à la fin du contact. Chaque pas de marche renouvelle l’interface de réaction. Les produits de décharge demeurent sur le substrat plutôt que de s’accumuler sur la membrane, évitant la dégradation des performances observée dans les batteries statiques.
Adhésif dans la bonne direction
La membrane combine une forte adhésion en cisaillement à un décollement facile dans la direction normale. Les groupes carboxylate créent une adhésion électrostatique aux substrats métalliques. Dans la direction de la marche, l’adhésion est suffisamment forte pour empêcher le glissement. Dans la direction verticale, la résistance au décollement est faible, ce qui permet au robot de lever efficacement son pied. Cela permet au microrobot de ramper sur des surfaces en aluminium inclinées.
Détecter le sol grâce aux ions
La membrane peut également détecter la surface située sous elle. Différents matériaux entraînent des vitesses de réaction électrochimique et des consommations d’hydroxyde différentes, provoquant une migration dirigée des ions potassium et un signal de potentiel caractéristique. Les surfaces rugueuses déforment la membrane et modifient la distribution des ions, produisant un autre signal. Les changements de matériau génèrent des signaux carrés stables, tandis que les changements de rugosité produisent des pics de l’ordre du millivolt. Les deux signaux peuvent être naturellement découplés. Grâce à une matrice d’électrodes X-Y, la membrane peut aussi localiser l’endroit où le contact se produit. Cela aide le robot à reconnaître son environnement et à rechercher activement des chemins riches en énergie.
Journal : National Science Review – Méthode : Experimental study – DOI : Lien vers l’étude
Source : Science China Press